Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 801

    ID 3551555

    Disciplina: Engenharia Mecatrônica

    Assunto: Soldagem

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


    Os processos de tecnologia de montagem são cruciais para agregação de valor em produtos acabados. Entretanto, durante o projeto, seja ele de máquinas, equipamentos ou produtos, devem-se levar em consideração as manutenções pelas quais eles passarão, buscando uma forma de otimização na realização da manutenção e montagem e desmontagem do produto. Na união de elementos e conjuntos mecânicos, há as uniões permanentes e móveis. Desse modo, na tecnologia de montagem, especificamente, pode-se afirmar que:

    Alternativas da questão 3551555
  2. Questão 802

    ID 3551553

    Disciplina: Engenharia Mecatrônica

    Assunto: Programação e Controle

    Ano: 2022 Banca: Fundação de Apoio à Educação e Desenvolvimento Tecnológico de Minas Gerais - Fundacao CEFETMINAS Órgão: Instituto Federal de Educação, Ciência e Tecnologia do Amazonas


    Com relação à estratégia de controle via torque computado NÃO é correto afirmar que

    Alternativas da questão 3551553
  3. Questão 803

    ID 3551551

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


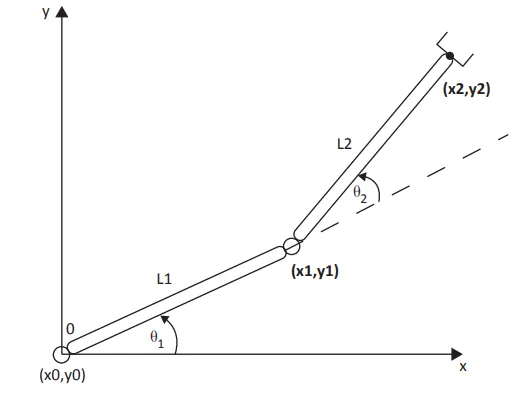
    Considere um robô manipulador, com movimento plano vertical, composto por duas juntas rotacionais e por dois elos (L1 e L2). O robô manipulador tem sua origem em (x0, y0), onde está localizada a primeira junta. Os pontos localizados em (x1, y1) correspondem ao centro da segunda junta. Por fim, os pontos localizados em (x2, y2) definem o centro do efetuador, onde é acoplada a garra para a manipulação dos objetos.

    A figura a seguir representa esse robô manipulador.

    Considere, ainda, que:

    • o ângulo θ1 = 30° e o θ2 = 60°;

    • o ponto (x2, y2) está localizado em (13, 26), valores expressos em centímetros (cm);

    • as dimensões das juntas são desprezadas em relação ao sistema no todo; e

    • de acordo com as equações da cinemática direta, podemos obter os comprimentos de L1 e L2.

    A partir dessas informações, é correto afirmar que os comprimentos de L1 e L2 são, respectivamente,

    Alternativas da questão 3551551
  4. Questão 804

    ID 3551549

    Disciplina: Engenharia Mecatrônica

    Assunto: Classificação de Robôs Industriais

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Serviço Social da Indústria - São Paulo


    Assinale a opção que apresenta o nome do primeiro robô industrial comercializado em 1961, que desencadeou a revolução da automação na indústria.

    Alternativas da questão 3551549
  5. Questão 805

    ID 3551547

    Disciplina: Engenharia Mecatrônica

    Assuntos: Válvulas: Direcionais, Pré-operadas, de Retenção, de Fluxo e Reguladora de Pressão

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Federal do ABC


    Uma pequena prensa utiliza um cilindro hidráulico de dupla ação. A máquina funciona colocando-se a peça em uma plataforma e apertando-se um botão. Enquanto o botão é acionado, o pistão avança e prensa a peça e quando o botão é solto o pistão volta à posição de repouso.

    Com base nestas informações e, sabendo-se que o pistão funciona por comando direto, pode-se dizer que a válvula direcional utilizada é:

    Alternativas da questão 3551547
  6. Questão 806

    ID 3551544

    Disciplina: Engenharia Mecatrônica

    Assuntos: Cinemática e Dinâmica de Mecanismos: Dispositivos Articulados, Cames e Trem de Engrenagens

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


    Considere que, durante a elaboração do projeto de uma esteira transportadora, seja necessário determinar o número de dentes da coroa e a distância entre eixos do sistema de engrenagem. Considere, ainda, as seguintes características iniciais: o pinhão da correia terá 30 dentes com módulo de 50 mm, gira com velocidade de 900 r.p.m. e acionará uma engrenagem que girará com 500 r.p.m.

    Com relação a essa situação hipotética, assinale a opção que apresenta corretamente o número de dentes da coroa e a distância entre eixos.

    Alternativas da questão 3551544
  7. Questão 807

    ID 3551542

    Disciplina: Engenharia Mecatrônica

    Assuntos: Válvulas: Direcionais, Pré-operadas, de Retenção, de Fluxo e Reguladora de Pressão

    Ano: 2023 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Serviço Autônomo de Água e Esgoto de Lucas do Rio Verde


    As saídas analógicas usadas para controlar válvulas proporcionais trabalham normalmente com correntes de:

    Alternativas da questão 3551542
  8. Questão 808

    ID 3551540

    Disciplina: Engenharia Mecatrônica

    Assuntos: Eletrônica de Potência: Retificadores, Inversores, PWM

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Federal do ABC


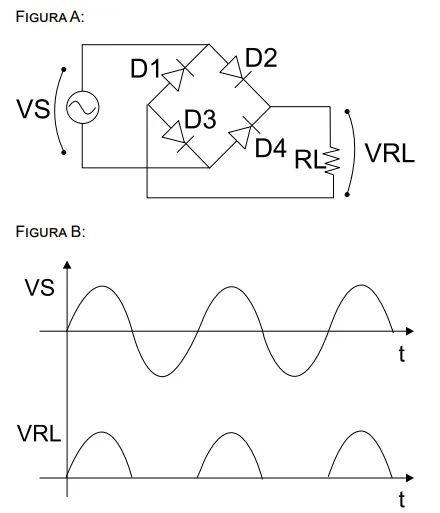
    Observe as figuras a seguir:

    Um equipamento elétrico está apresentando defeito na fonte de alimentação. Foi feita uma análise do circuito apresentado na figura A, no qual foram monitorados dois sinais, a tensão VS (tensão de alimentação da rede) e a tensão VRL (tensão sobre a carga RL). Os sinais monitorados estão representados na figura B.

    Com base nos dados informados, quais seriam os componentes defeituosos?

    Alternativas da questão 3551540
  9. Questão 809

    ID 3551539

    Disciplina: Engenharia Mecatrônica

    Assuntos: Componentes de Robôs Industriais: Atuadores, Sensores e Ligamentos

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


    Em uma fábrica de eletrônicos, um robô industrial é utilizado para a montagem de placas de circuito. A velocidade e a precisão do robô são essenciais para garantir a qualidade do produto e otimizar a produção. Nesse contexto, o acionamento por servomecanismo é fundamental.

    O que diferencia um servomecanismo de outros tipos de acionamentos em robótica?

    Alternativas da questão 3551539
  10. Questão 810

    ID 3551538

    Disciplina: Engenharia Mecatrônica

    Assunto: Transformação de Coordenadas

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Serviço Social da Indústria - São Paulo


    Assinale a opção que apresenta a dimensão de uma matriz homogênea utilizada na modelagem cinemática de robôs em 3D.

    Alternativas da questão 3551538
  11. Questão 811

    ID 3551537

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Pneumáticos e Válvulas Direcionais

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Estadual de Campinas


    Para comando de um atuador pneumático linear (cilindro) de dupla ação, a válvula direcional dedicada para esse fim precisará ter, no mínimo:

    Alternativas da questão 3551537
  12. Questão 812

    ID 3551536

    Disciplina: Engenharia Mecatrônica

    Assunto: Programação e Controle

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Serviço Social da Indústria - São Paulo


    Assinale a opção que descreve corretamente a STEM (ciência, tecnologia, engenharia e matemática) em robótica.

    Alternativas da questão 3551536
  13. Questão 813

    ID 3551535

    Disciplina: Engenharia Mecatrônica

    Assuntos: Elementos de Máquinas: Parafusos, Pinos, Porcas, Arruelas, Mancais e Rolamentos

    Ano: 2023 Banca: COPERVE UFSC - Comissão Permanente de Vestibular da Universidade Federal de Santa Catarina Órgão: Universidade Federal de Santa Catarina


    Com relação aos elementos de máquina, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.

    ( ) Rebites, cavilhas e pinos são elementos de máquina de fixação.

    ( ) O parafuso de rosca triangular tem aplicação na fixação de união de peças.

    ( ) Fusos de rosca quadrada têm aplicação na geração de movimento de ferramentas que sofrem esforços ou choques, como prensas e morsas.

    ( ) Atualmente as roscas triangulares são classificadas de acordo com seu perfil em três tipos: métrica, americana e Whitworth.

    Alternativas da questão 3551535
  14. Questão 814

    ID 3551534

    Disciplina: Engenharia Mecatrônica

    Assunto: Eletroválvulas Hidráulicas Convencionais

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Estadual de Campinas


    Como as bobinas das eletroválvulas hidráulicas possuem uma carga resistiva muito alta, não é aconselhável uma ligação direta dos sensores de um circuito eletrohidráulico às respectivas válvulas de comando. Evitando-se, então, uma eventual queima desses sensores, o sinal elétrico deverá comandar primeiramente um

    Alternativas da questão 3551534
  15. Questão 815

    ID 3551533

    Disciplina: Engenharia Mecatrônica

    Assuntos: Teorias de Falha: Deformação, Fadiga, Flambagem e Desgaste

    Ano: 2023 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Serviço de Água e Esgoto de Novo Hamburgo - Comusa


    O critério de Goodman é um critério de falha utilizado para medir:

    Alternativas da questão 3551533
  16. Questão 816

    ID 3551531

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2023 Banca: COPERVE UFSC - Comissão Permanente de Vestibular da Universidade Federal de Santa Catarina Órgão: Universidade Federal de Santa Catarina


    Entre os vários aspectos a serem considerados na especificação de um robô, é importante definir o seu número de graus de liberdade. Com relação a esse assunto, é correto afirmar que:

    Alternativas da questão 3551531
  17. Questão 817

    ID 3551529

    Disciplina: Engenharia Mecatrônica

    Assunto: Sensores e Transdutores

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


    TEXTO 1

    O extensômetro, ou strain gauge, é um dispositivo que é posicionado na superfície de uma peça para mensurar a deformação diante da aplicação de um carregamento. É muito utilizado para a verificação dos níveis de tensão atuante diante da condição de operação de um equipamento ou máquina.

    TEXTO 2

    A tecnologia de strain gauge mais firmemente estabelecida é empregada nos strain gauges piezorresistivos, usados para se adquirir valores de tensão medindo a mudança relativa na resistividade elétrica.

    A figura a seguir apresenta um extensômetro.
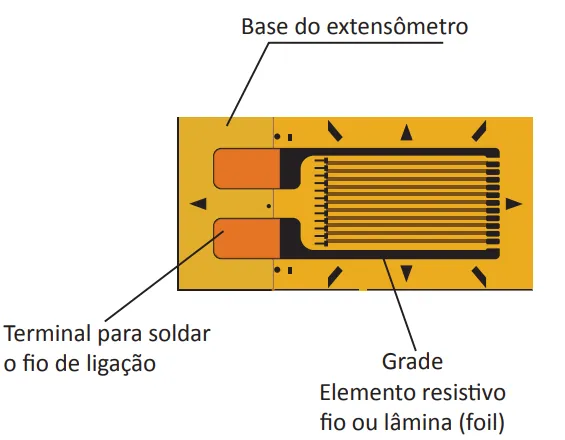
    Disponível em: https://www.hbm.com/pt/7834/as-tecnologias-eletrica-e-optica-de-strain-gauges/. Acesso em: 21 jun. 2023 (adaptado).

    TEXTO 3

    As células de carga são frequentemente instaladas não só em balanças, mas também em, por exemplo, sistemas para envase de garrafas e latas por meio de pesagem, com uma célula de carga em cada ponto de medição e em sistemas de classificação para distribuição de doces ou batatas em sacos, para que todos tenham o mesmo peso no final do processo de produção.

    Há, também, usos “incomuns”, como em desenvolvimento de vestuários e roupas de banho de alta performance para triátlon, em que se mede a resistência da água nos trajes de nadadores de classe mundial.

    Disponível em: https://www.hbm.com/pt/6768/como-uma-celula-de-carga-trabalha/. Acesso em: 21 jun. 2023 (adaptado).

    Diante do contexto abordado nos textos e com base nos conhecimentos de Física associados ao fenômeno da resistividade elétrica, da ciência dos materiais e de circuitos elétricos, avalie as afirmações a seguir.

    I. O fio resistivo mostrado na figura ilustrada no texto 2 altera sua resistência de acordo com o “alongamento” da superfície em que está colocado.

    II. Considerando-se o sentido de deformação para o qual foi projetado, o extensômetro aumenta a resistência quando é submetido a uma compressão.

    III. A prata é um condutor elétrico melhor que o cobre, considerando-se os dados de resistividade dos materiais condutores cobre (1,7 \(\times\) 10–8 \(\Omega\) .m) e prata (1,6 \(\times\) 10–8 \(\Omega\) .m).

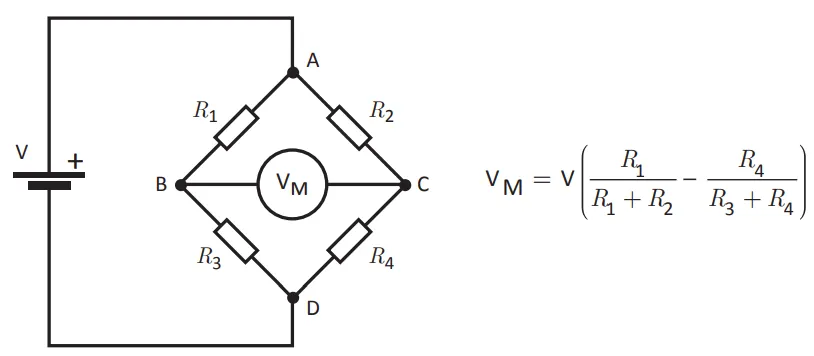
    IV. O circuito conhecido como Ponte de Wheatstone, muito utilizado em conjunto com os extensômetros, cuja relação de conversão é dada por VM, em que R1 representa a resistência variável do strain gauge, está corretamente representado a seguir.
    É correto apenas o que se afirma em
    Alternativas da questão 3551529
  18. Questão 818

    ID 3551528

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


    Os robôs manipuladores podem ser classificados pela sua estrutura mecânica e forma de seu espaço de trabalho.

    A seguir são dadas as sequências das três primeiras juntas de posicionamento, sendo R (rotação) e P (prismático).

    1. RRP

    2. PPP

    3. RPP

    4. RRR

    Considerando a seguinte ordem de tipos de configuração: Cartesianos, Cilíndricos, Esféricos e Revolução (ou Articulados), correlacione as características das juntas com o tipo de configuração.

    Alternativas da questão 3551528
  19. Questão 819

    ID 3551527

    Disciplina: Engenharia Mecatrônica

    Assunto: Circuitos Pneumáticos e Comandos Sequenciais

    Ano: 2023 Banca: COPERVE UFSC - Comissão Permanente de Vestibular da Universidade Federal de Santa Catarina Órgão: Universidade Federal de Santa Catarina


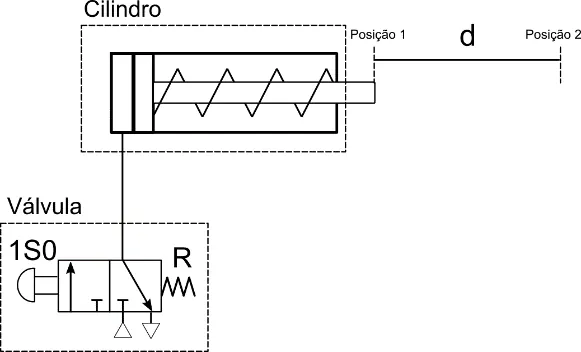
    Tomando por base a norma ISO 1219, o desenho abaixo apresenta um circuito pneumático contendo uma válvula conectada a um cilindro pneumático.

    Com relação a esse circuito pneumático, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.

    ( ) A válvula é direcional do tipo 3/2.

    ( ) A válvula tem acionamento mecânico e retorno por mola.

    ( ) A válvula é normalmente fechada de controle por solenoide.

    ( ) O cilindro tem retorno por mola.

    ( ) Quando o acionamento 1S0 for ativado, o pistão do cilindro avança linearmente até a posição 2 e retorna automaticamente até a posição 1, repetindo esse ciclo até que 1S0 seja desativado.

    Alternativas da questão 3551527
  20. Questão 820

    ID 3551526

    Disciplina: Engenharia Mecatrônica

    Assuntos: Ações de Controle: On-off, Proporcional, Integral e Derivativa

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


    Em uma indústria petroquímica, um tanque de reação química é controlado por um sistema PID. O controlador é responsável por manter o nível do líquido do tanque dentro de certos limites pré-definidos. Um operador observou que, apesar do nível do líquido se estabilizar corretamente no ponto desejado, há uma oscilação persistente em torno desse ponto.

    Com base nessa observação, qual alteração no controlador PID poderia corrigir esse comportamento?

    Alternativas da questão 3551526
Pular para o conteúdo principal