Questão
ID 3551551Disciplina: Engenharia Mecatrônica
Assunto: Cinemática Direta e Inversa
Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes
Considere um robô manipulador, com movimento plano vertical, composto por duas juntas rotacionais e por dois elos (L1 e L2). O robô manipulador tem sua origem em (x0, y0), onde está localizada a primeira junta. Os pontos localizados em (x1, y1) correspondem ao centro da segunda junta. Por fim, os pontos localizados em (x2, y2) definem o centro do efetuador, onde é acoplada a garra para a manipulação dos objetos.
A figura a seguir representa esse robô manipulador.
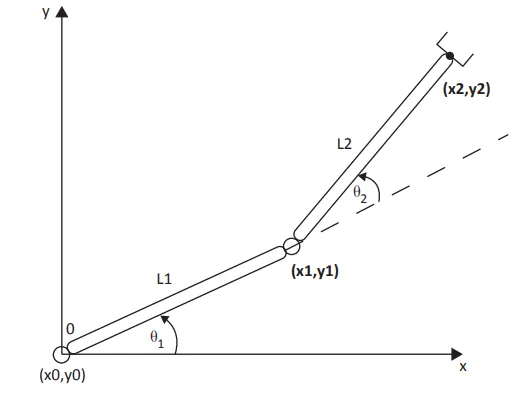
Considere, ainda, que:
• o ângulo θ1 = 30° e o θ2 = 60°;
• o ponto (x2, y2) está localizado em (13, 26), valores expressos em centímetros (cm);
• as dimensões das juntas são desprezadas em relação ao sistema no todo; e
• de acordo com as equações da cinemática direta, podemos obter os comprimentos de L1 e L2.
A partir dessas informações, é correto afirmar que os comprimentos de L1 e L2 são, respectivamente,