Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 661

    ID 3551749

    Disciplina: Engenharia Mecatrônica

    Assunto: Sensores e Transdutores

    Ano: 2018 Banca: UFSCar - Universidade Federal de São Carlos Órgão: Universidade Federal de São Carlos


    Erro de reprodutibilidade de um sensor é definido pela incapacidade deste sensor em:

    Alternativas da questão 3551749
  2. Questão 662

    ID 3551748

    Disciplina: Engenharia Mecatrônica

    Assuntos: Componentes de Robôs Industriais: Atuadores, Sensores e Ligamentos

    Ano: 2018 Banca: UFMG - Universidade Federal de Minas Gerais Órgão: Universidade Federal de Minas Gerais


    Os telefones celulares inteligentes atuais (smartfones) possuem inúmeros recursos, utilizados pelos aplicativos. A medição da velocidade de um atleta em corrida que usa tal aparelho usa um sensor embutido chamado

    Alternativas da questão 3551748
  3. Questão 663

    ID 3551747

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Hidráulicos

    Ano: 2018 Banca: Fundação CESGRANRIO Órgão: Petrobras Transporte S/A


    Os sistemas de atuação hidraúlicos são recomendados quando são necessárias respostas

    Alternativas da questão 3551747
  4. Questão 664

    ID 3551746

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Pneumáticos e Válvulas Direcionais

    Ano: 2018 Banca: COMPERVE UFRN - Comissão Permanente do Vestibular da Universidade Federal do Rio Grande do Norte Órgão: Universidade Federal do Rio Grande do Norte


    Um atuador cilíndrico pneumático é utilizado para elevar verticalmente uma carga de 100kN. A área da seção transversal no interior do cilindro é de 0,5 m 2 . Para que o cilindro mova a carga a uma velocidade igual a 0,4m/s, a força aplicada sobre a carga deve ser igual a força peso multiplicada por um fator de correção, fc = 2, relativo a perdas, devido ao atrito, por exemplo. Nesse caso, a pressão no interior do cilindro é

    Alternativas da questão 3551746
  5. Questão 665

    ID 3551745

    Disciplina: Engenharia Mecatrônica

    Assunto: Transformação de Coordenadas

    Ano: 2018 Banca: COMPERVE UFRN - Comissão Permanente do Vestibular da Universidade Federal do Rio Grande do Norte Órgão: Universidade Federal do Rio Grande do Norte


    Em robótica, transformações homogêneas são usadas para representação de configurações, para mudar o sistema de referência e para deslocar um ponto ou sistema. Nesse contexto, considere as afirmações abaixo a respeito de transformações homogêneas.

    I Satisfazem as propriedades associativa e comutativa.

    II Podem ser representadas por uma matriz de transformação de dimensão 4x4.

    III São compostas das operações de rotação e translação.

    IV São compostas apenas de operações de translação.

    Estão corretas as afirmações

    Alternativas da questão 3551745
  6. Questão 666

    ID 3551743

    Disciplina: Engenharia Mecatrônica

    Assunto: Características dos Sistemas Hidráulicos

    Ano: 2019 Banca: IFSC - Instituto Federal de Santa Catarina Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


    Com relação aos sistemas hidráulicos responda:

    I. O índice de viscosidade é a resistência que o óleo apresenta ao escoamento em função da temperatura.

    II. O filtro de sucção, instalado na entrada da bomba, tem a mesma capacidade de retenção de partículas que o filtro de pressão e de retorno.

    III. Atuador com relação de áreas 2:1, significa que a área do êmbolo é duas vezes maior que a área da coroa.

    IV. Os fluidos hidráulicos de base mineral, por causa de suas boas propriedades, dispensa a utilização de aditivos em sua composição.

    V. Quanto maior for o índice de viscosidade, menor será a variação da viscosidade em função da temperatura.

    Assinale a opção CORRETA:

    Alternativas da questão 3551743
  7. Questão 667

    ID 3551742

    Disciplina: Engenharia Mecatrônica

    Assunto: Temporizadores e Sensores

    Ano: 2018 Banca: FADESP - Fundação de Amparo e Desenvolvimento da Pesquisa Órgão: Instituto Federal do Pará


    O sensor é um elemento sensível a uma forma de energia do ambiente (energia cinética, sonora, térmica, luminosa, entre outras), que relaciona informações sobre uma grandeza que precisa ser medida, como temperatura, pressão, vazão, posição e corrente. Entre os vários sensores utilizados em automação industrial, têm-se os sensores ópticos ou fotoelétricos, que são classificados em Sensor óptico por reflexão difusa, Sensor óptico por retrorreflexão e Sensor óptico de barreira direta. Sobre o princípio de acionamento do sensor óptico por retrorreflexão, é correto afirmar que

    Alternativas da questão 3551742
  8. Questão 668

    ID 3551741

    Disciplina: Engenharia Mecatrônica

    Assuntos: Redes Industriais e Protocolos (Modbus, Profibus, CAN, Ethernet/IP)

    Ano: 2017 Banca: Instituto Federal Brasilia Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Brasília


    Em relação a redes industriais para automação de processos, podemos afirmar que:

    Alternativas da questão 3551741
  9. Questão 669

    ID 3551740

    Disciplina: Engenharia Mecatrônica

    Assuntos: Ações de Controle: On-off, Proporcional, Integral e Derivativa

    Ano: 2019 Banca: IFSC - Instituto Federal de Santa Catarina Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


    Dado um controlador PID (Proporcional-Integral-Derivativo), cuja função de transferência é dada por: C(s)=Kp+Ki/s+Kd.s

    Observa-se no ajuste dos parâmetros Kp, Ki, Kd do controlador que:

    I. Ao acionar a ação integradora (Ki > 0) garante-se resposta com erro nulo em regime permanente, independente da magnitude de Ki.

    II. Ao aumentar o valor da ação proporcional (Kp), consegue-se estabilizar o sistema, reduzindo possíveis oscilações na resposta.

    III. A ação derivativa (Kd) pode ser acionada para corrigir o erro em regime permanente, sem conseguir zerá-lo.

    Sobre as afirmações acima, pode-se dizer que:

    Alternativas da questão 3551740
  10. Questão 670

    ID 3551738

    Disciplina: Engenharia Mecatrônica

    Assunto: Classificação de Robôs Industriais

    Ano: 2018 Banca: COMPERVE UFRN - Comissão Permanente do Vestibular da Universidade Federal do Rio Grande do Norte Órgão: Universidade Federal do Rio Grande do Norte


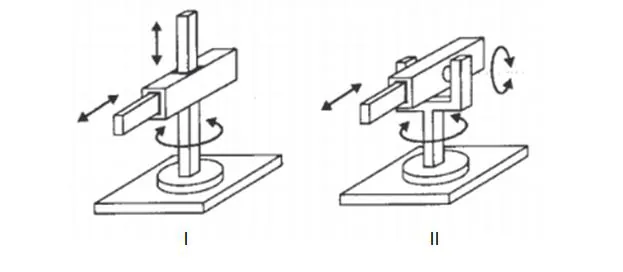
    Considere os sistemas robóticos I e II representados nas figuras abaixo.

    Esses sistemas robóticos podem ser classificados quanto à sua estrutura mecânica e articulações, respectivamente, como

    Alternativas da questão 3551738
  11. Questão 671

    ID 3551736

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2019 Banca: IFSC - Instituto Federal de Santa Catarina Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


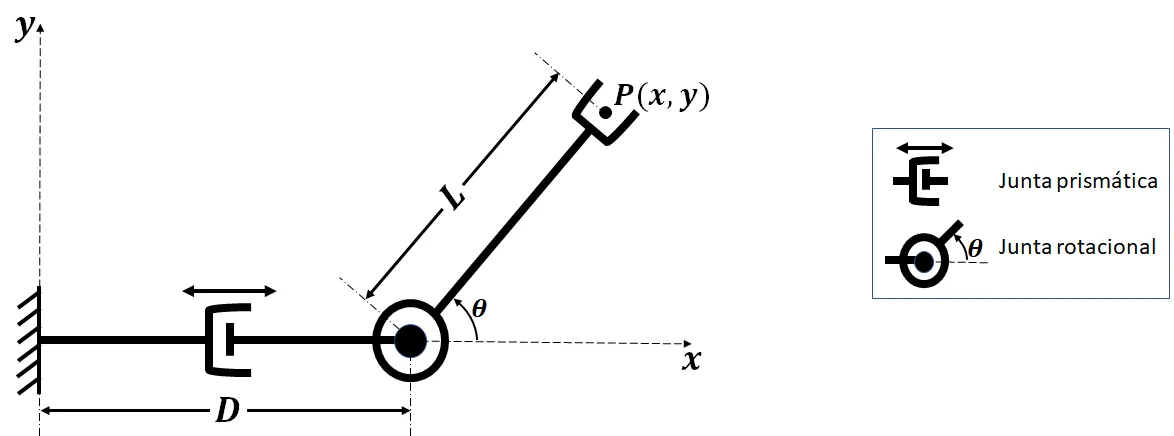
    Considere o manipulador planar representado na figura abaixo. D e θ representam as variáveis de junta prismática e rotacional, respectivamente. A posição do efetuador final, montado na extremidade do elo 2 é definida pelo ponto P( x , y) .

    Assinale a alternativa que representa o conjunto de equações referentes às coordenadas do ponto P( x , y) , determinadas em relação ao sistema de referência cartesiano Ox y .

    Alternativas da questão 3551736
  12. Questão 672

    ID 3551735

    Disciplina: Engenharia Mecatrônica

    Assunto: Sequential Function Chart

    Ano: 2018 Banca: FUMARC - Fundação Mariana Resende Costa Órgão: Companhia de Saneamento de Minas Gerais


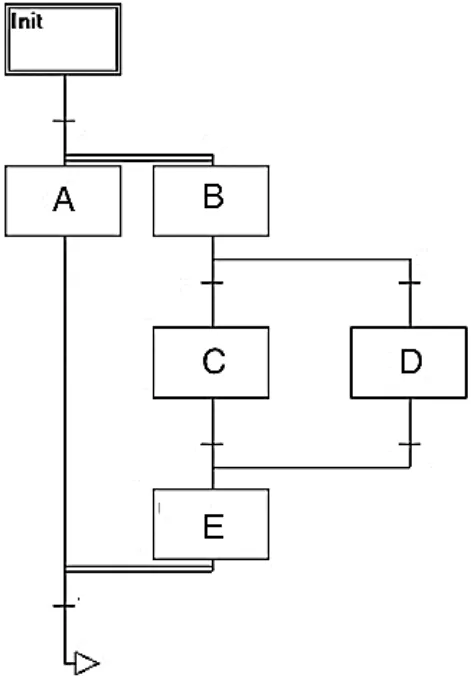
    A norma IEC 61131 define o sequenciamento gráfico de funções, SFC. Segundo essa norma e observando-se o diagrama, analise as afirmações:

    I. A e B são passos simultâneos que serão executados em paralelo.

    II. Os passos B, C e E formam uma sequência incondicional serial.

    III. O passo E somente será executado depois da convergência AND entre C e D.

    Está CORRETO apenas o que se afirma em:

    Alternativas da questão 3551735
  13. Questão 673

    ID 3551734

    Disciplina: Engenharia Mecatrônica

    Assunto: Circuitos Pneumáticos e Comandos Sequenciais

    Ano: 2019 Banca: IFSC - Instituto Federal de Santa Catarina Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


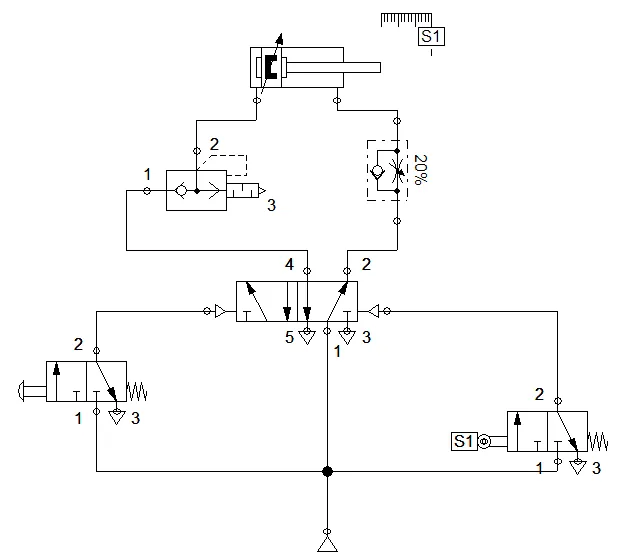
    Analise o circuito abaixo e assinale as alternativas corretas.

    ( ) O atuador avança rápido e retorna lento por causa das válvulas de escape rápido e da válvula reguladora de vazão.

    ( ) Quando a haste do atuador atinge o rolete S1, ocorre o retorno automático.

    ( ) Durante o recuo do cilindro, o ar entra na válvula de escape rápido pela via 2 e sai pela via 1.

    ( ) A válvula reguladora de vazão instalada controla a velocidade do cilindro no avanço e no recuo.

    ( ) Ao comandar a válvula 3/2 vias de botão, o ar que entra na via 1 da válvula, sai na via 2, acionando o piloto da válvula direcional 5/2 vias. Com isso o cilindro avança.

    ( ) O atuador apresentado no sistema possui duplo amortecimento regulável.

    Assinale a alternativa que contém a sequência CORRETA de cima para baixo.

    Alternativas da questão 3551734
  14. Questão 674

    ID 3551733

    Disciplina: Engenharia Mecatrônica

    Assuntos: Ações de Controle: On-off, Proporcional, Integral e Derivativa

    Ano: 2019 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Centro Universitário Fundação Santo André


    A respeito da sintonia de controladores do tipo Proporcional-Integrativo-Derivativos (PID), em que a influência desejada pode ser obtida por meio do aumento e/ou diminuição dos ganhos individuais dos controladores, assinale a alternativa correta.

    Alternativas da questão 3551733
  15. Questão 675

    ID 3551732

    Disciplina: Engenharia Mecatrônica

    Assunto: Sensores e Transdutores

    Ano: 2019 Banca: IFSC - Instituto Federal de Santa Catarina Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


    A partir das seguintes afirmações sobre sensores e transdutores para medição de posição:

    I. Os potenciômetros, fabricados em diversos tamanhos e formatos, podem ser utilizados como sensores de posição;

    II. Os encoders incrementais são dispositivos utilizados para medir posição ou velocidade angular e sua resolução é dada pelo número de pulsos por revolução;

    III. O transformador diferencial linear variável (LVDT, do inglês Linear Variable Differential Transformer) é um transdutor de deslocamento utilizado, por exemplo, em válvulas proporcionais pneumáticas.

    Pode-se afirmar que

    Alternativas da questão 3551732
  16. Questão 676

    ID 3551730

    Disciplina: Engenharia Mecatrônica

    Assunto: Fundamentos de Trocadores de Calor

    Ano: 2019 Banca: SSPM - Serviço de Seleção do Pessoal da Marinha Órgão: Marinha do Brasil


    Considere um trocador de calor operando com gás como sendo um dos flufdos e com pequeno coeficiente de transferência de calor. Assinale a opção que apresenta o tipo de trocador de calor que utiliza elevadas áreas de transferência de calor por unidade de volume (~ 700 m2/m3)

    Alternativas da questão 3551730
  17. Questão 677

    ID 3551728

    Disciplina: Engenharia Mecatrônica

    Assuntos: Dimensionamento de Elementos de Máquinas: Eixos, Molas, Engrenagens, Mancais, Correias, Freios e Embreagens

    Ano: 2019 Banca: IFSC - Instituto Federal de Santa Catarina Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


    Equipamentos e/ou dispositivos mecatrônicos utilizam sistemas de transmissão de movimento e potência. Das alternativas apresentadas abaixo, assinale a que cita apenas exemplos de sistemas de transmissão de movimento e potência utilizados em equipamentos mecatrônicos:

    Alternativas da questão 3551728
  18. Questão 678

    ID 3551727

    Disciplina: Engenharia Mecatrônica

    Assuntos: Tração, Compressão e Torção em Limites Elásticos

    Ano: 2019 Banca: SSPM - Serviço de Seleção do Pessoal da Marinha Órgão: Marinha do Brasil


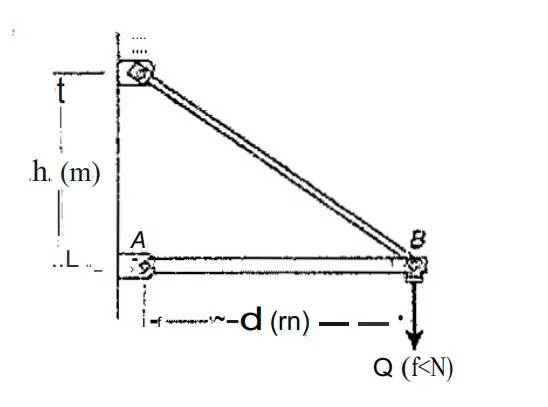
    Observe a figura abaixo

    -

    -

    Considere a estrutura da Figura representada acima, das barras AB e BC, que suportam com segurança uma carga Q aplicada no ponto B. Sabe-se que nos pontos A1 B e C as barras estão articuladas com pinos cilíndricos do mesmo material das barras. Que tipo de tensão atua respectivamente na barra BC e nos pinos A e C?

    Alternativas da questão 3551727
  19. Questão 679

    ID 3551726

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2019 Banca: IFMG - Instituto Federal de Minas Gerais Órgão: Instituto Federal de Minas Gerais


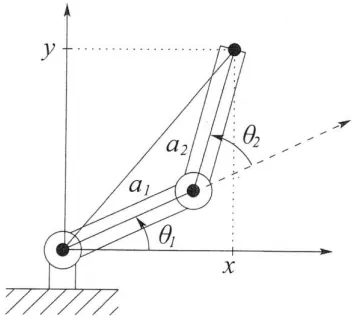
    A Figura abaixo representa um manipulador robótico planar ou robô cotovelo. Este mecanismo possui dois graus de liberdade rotacionais e elos com comprimentos a1 e a2. Sabendo que os ângulos das juntas são θ1 e θ2, qual equação representa de forma implícita os torques nas juntas do mecanismo?

    Os símbolos τ, F, θ e J(q) representam o vetor de torque generalizado, a força no efetuador, os ângulos nas juntas e o jacobiano do manipulador, respectivamente.

    Alternativas da questão 3551726
  20. Questão 680

    ID 3551725

    Disciplina: Engenharia Mecatrônica

    Assuntos: Elementos de Máquinas: Parafusos, Pinos, Porcas, Arruelas, Mancais e Rolamentos

    Ano: 2019 Banca: IFSC - Instituto Federal de Santa Catarina Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


    Com relação aos elementos de máquinas, numere corretamente a coluna da direita de acordo com o texto correspondente à coluna da esquerda:

    (1) Utilizada na transmissão de movimento entre eixos perpendiculares entre si.

    (2) Podem ser de tração, de compressão, de fita, e de torção.

    (3) Também conhecida como meia-lua ou de disco.

    (4) Sua função é manter fixo ou limitar movimento axial entre um eixo e outras peças numa montagem

    (5) Transmitem o torque necessário e posicionam concêntrica a ferramenta, com relação ao fuso da máquina.

    (6) Aplicação muito recomendada em máquinas ou equipamentos que funcionam sob vibrações constantes e/ou intermitentes.

    ( ) Chaveta woodruff

    ( ) Anel de retenção

    ( ) Mola mecânica

    ( ) Arruela de pressão

    ( ) Engrenagem cônica

    ( ) Porta-ferramenta

    A ordem CORRETA de associação, de cima para baixo, é:
    Alternativas da questão 3551725
Pular para o conteúdo principal