Questão
ID 3551736Disciplina: Engenharia Mecatrônica
Assunto: Cinemática Direta e Inversa
Ano: 2019 Banca: IFSC - Instituto Federal de Santa Catarina Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina
Considere o manipulador planar representado na figura abaixo. D e θ representam as variáveis de junta prismática e rotacional, respectivamente. A posição do efetuador final, montado na extremidade do elo 2 é definida pelo ponto P( x , y) .
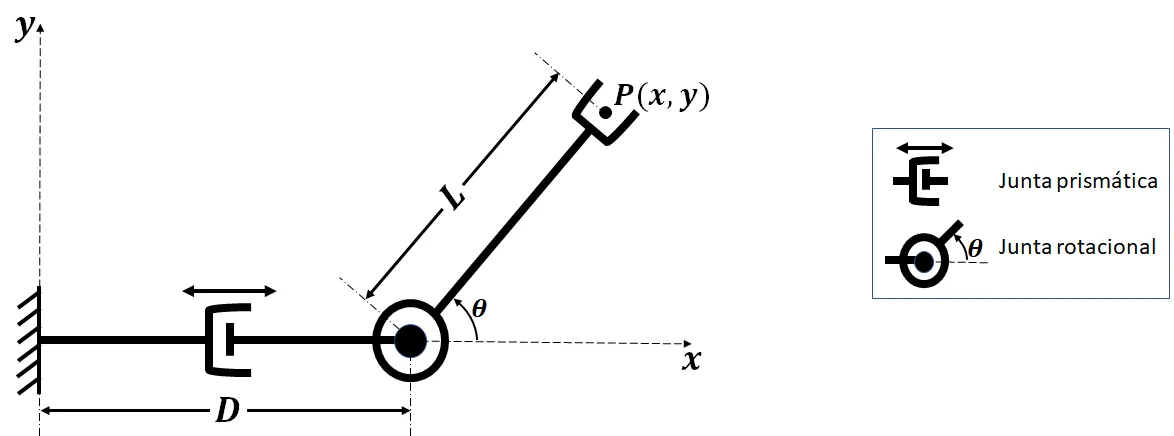
Assinale a alternativa que representa o conjunto de equações referentes às coordenadas do ponto P( x , y) , determinadas em relação ao sistema de referência cartesiano Ox y .