Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 941

    ID 3551324

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagrama de Blocos

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Na engenharia de controle e automação, diagramas de blocos são amplamente utilizados para representar graficamente sistemas complexos. Nesse sentido, um diagrama de blocos representa:

    Alternativas da questão 3551324
  2. Questão 942

    ID 3551322

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagrama de Moody e Perda de Carga Localizada e Distribuída

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em uma tubulação de água, com diâmetro interno D = 50 mm e comprimento L = 30 m, a água escoa com velocidade média V = 1,0 m/s. Para o regime e rugosidade informados, do diagrama de Moody obtém-se o fator de atrito de Darcy f = 0,03. No trecho, existem as seguintes perdas localizadas: entrada brusca (K = 0,5), duas curvas de 90º padrão (K = 0,9 cada), uma válvula globo totalmente aberta (K = 10) e saída para reservatório (K = 1,0). Considere g = 10 m/s². A perda de carga total hL (distribuída + localizada), em metros de coluna d’água, é:

    Alternativas da questão 3551322
  3. Questão 943

    ID 3551321

    Disciplina: Engenharia Mecatrônica

    Assuntos: Projeto de Compensadores Digitais: Aproximação Z/S, PID Digital e Modelos de Resposta em Frequência

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em um sistema MIMO, múltiplas entradas afetam múltiplas saídas simultaneamente. Dessa forma, uma das principais dificuldades em projetar controladores para sistemas MIMO é o(a):

    Alternativas da questão 3551321
  4. Questão 944

    ID 3551320

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    No contexto de automação industrial, o Controlador Lógico Programável (CLP) é amplamente utilizado para controlar processos e equipamentos de forma confiável e flexível. Uma das principais vantagens do CLP é:

    Alternativas da questão 3551320
  5. Questão 945

    ID 3551317

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Hidráulicos

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Um cilindro hidráulico deve fornecer força de avanço F = 15 kN em regime quase-estático. A pressão disponível na linha é p = 8 MPa. Considere π = 3, despreze perdas e considere apenas a área efetiva do pistão no avanço. O diâmetro interno mínimo do cilindro é:

    Alternativas da questão 3551317
  6. Questão 946

    ID 3551316

    Disciplina: Engenharia Mecatrônica

    Assunto: Processamento Digital de Sinais (DSP)

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em processamento de sinais digitais, os filtros são utilizados para modificar ou condicionar sinais, realçando ou atenuando determinadas faixas de frequência. Um filtro passa-baixa digital é projetado para preservar componentes de baixa frequência e reduzir os efeitos de componentes indesejados. Seu principal objetivo é:

    Alternativas da questão 3551316
  7. Questão 947

    ID 3551315

    Disciplina: Engenharia Mecatrônica

    Assunto: Parâmetros de Denavit-Hartenberg

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Considere um manipulador planar 2R (dois elos) com juntas rotativas q1 e q2 , comprimentos L1 e L2 e todos os eixos z paralelos (saindo do plano). Pela convenção de Denavit–Hartenberg padrão, o conjunto de parâmetros (ai,αi,di,θi), para cada elo, é:

    Alternativas da questão 3551315
  8. Questão 948

    ID 3551314

    Disciplina: Engenharia Mecatrônica

    Assunto: Estabilidade

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    A estabilidade de um sistema contínuo, linear e invariável no tempo (LT1|), representado em espaço de estados em malha aberta, é determinada pelo(a):

    Alternativas da questão 3551314
  9. Questão 949

    ID 3551313

    Disciplina: Engenharia Mecatrônica

    Assuntos: Motores e Ciclos Padrões de Ar: Rankine, Brayton, Diesel, Otto

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    No ciclo Otto ideal (ciclo padrão do ar), a eficiência térmica pode ser estimada por: η = 1 − 1/(r(k−1)), onde r é a taxa de compressão e k é a razão de calores específicos. Considere um motor operando em ciclo Otto ideal com taxa de compressão r = 16 e k = 1,5. A eficiência térmica η é:

    Alternativas da questão 3551313
  10. Questão 950

    ID 3551312

    Disciplina: Engenharia Mecatrônica

    Assuntos: Ações de Controle: On-off, Proporcional, Integral e Derivativa

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em sistemas de controle automático, os controladores PID ajustam a ação de controle com base em três componentes: proporcional, integral e derivativo. Cada termo desempenha uma função específica na resposta dinâmica do sistema. O termo derivativo do PID atua principalmente:

    Alternativas da questão 3551312
  11. Questão 951

    ID 3551307

    Disciplina: Engenharia Mecatrônica

    Assunto: Mecânica e Materiais

    Ano: 2026 Banca: FCPC - Fundação Cearense de Pesquisa e Cultura Órgão: Universidade Federal do Ceará


    Durante o processo de reballing de um componente BGA utilizando a estação de retrabalho Honton R690, após a aplicação das novas esferas e o posicionamento do chip para soldagem na PCB, o técnico deve garantir a correta fusão sem causar o desalinhamento do componente. Considerando os recursos técnicos desta máquina, qual afirmação descreve o procedimento correto e o fenômeno físico esperado?

    Alternativas da questão 3551307
  12. Questão 952

    ID 3551306

    Disciplina: Engenharia Mecatrônica

    Assuntos: Dimensionamento de Elementos de Máquinas: Eixos, Molas, Engrenagens, Mancais, Correias, Freios e Embreagens

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


    Um engenheiro mecatrônico precisa projetar um eixo para um manipulador robótico. Este eixo, circular e sólido, deverá transmitir 900 W enquanto gira a 60 rpm (rev/min). A tensão de cisalhamento admissível é de 100 MPa. Assinale a opção que apresenta o menor diâmetro admissível para esse eixo. Considere π = 3.

    Alternativas da questão 3551306
  13. Questão 953

    ID 3551303

    Disciplina: Engenharia Mecatrônica

    Assunto: Automação nos Processos de Fabricação

    Ano: 2026 Banca: FCPC - Fundação Cearense de Pesquisa e Cultura Órgão: Universidade Federal do Ceará


    Sobre os fundamentos da Manufatura Aditiva por FDM (Fused Deposition Modeling), avalie as afirmações a seguir (V para verdadeiro e F para falso):

    ( ) O processo baseia-se na extrusão seletiva de um termoplástico que, após passar por uma zona de aquecimento (hotend), é depositado em estado viscoso para consolidar a geometria camada por camada.

    ( ) As peças resultantes apresentam anisotropia mecânica, manifestando menor resistência a esforços de tração no eixo perpendicular ao plano de construção (eixo Z), em função da adesão entre camadas sucessivas.

    ( ) Geometrias com ângulos de inclinação acentuados (overhangs) frequentemente requerem estruturas de suporte removíveis para evitar a deflexão do material antes de sua completa solidificação.

    ( ) O FDM de polímeros é a tecnologia de escolha para a produção direta de moldes metálicos de alta densidade e precisão centesimal, substituindo integralmente a usinagem convencional.

    Assinale a sequência correta.
    Alternativas da questão 3551303
  14. Questão 954

    ID 3551297

    Disciplina: Engenharia Mecatrônica

    Assuntos: Componentes de Robôs Industriais: Atuadores, Sensores e Ligamentos

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


    Um engenheiro mecatrônico precisa projetar um manipulador robótico do tipo paralelo, ou seja, de cadeia cinemática fechada, de dois graus de liberdade.

    Assinale a opção que apresenta o número de atuadores que são necessários para movimentar esse robô de modo previsível e controlado.

    Alternativas da questão 3551297
  15. Questão 955

    ID 3551296

    Disciplina: Engenharia Mecatrônica

    Assunto: Conversores Analógico-Digital (AD) e Digital-Analógico (DA)

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em sistemas de aquisição de dados e de controle digital, sinais analógicos precisam ser convertidos em digitais por meio de conversores A/D. Durante esse processo, podem ocorrer pequenas diferenças entre o valor real e o valor digital representado. A vista disso, verifica-se que o erro de quantização ocorre devido à:

    Alternativas da questão 3551296
  16. Questão 956

    ID 3551295

    Disciplina: Engenharia Mecatrônica

    Assuntos: Amplificadores Operacionais: Realimentação, Filtros Ativos, Osciladores

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Deseja-se um filtro ativo passa-baixas de 1ª ordem, formado por um estágio RC, seguido de um amplificador operacional não inversor. O ganho, em malha fechada, é definido por Rg = 10 kΩ e Rf = 100 kΩ. O RC de entrada é R = 15,9 kΩ e C = 10 nF (logo, fc ≈ 1 kHz). Para que o corte seja determinado principalmente pelo RC, e não pela limitação de largura de banda do amplificador operacional, adota-se a regra de projeto: a banda passante em malha fechada do amplificador operacional deve ser, pelo menos, 10 vezes fc. O GBW (frequência de ganho unitário) mínimo aproximado do amplificador operacional deve ser:

    Alternativas da questão 3551295
  17. Questão 957

    ID 3551291

    Disciplina: Engenharia Mecatrônica

    Assunto: Modelagem de Sistemas a Eventos Discretos

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    As Redes de Petri são usadas para modelar sistemas cujo comportamento é regido por eventos discretos, como filas, protocolos de comunicação, sistemas de manufatura ou controle de processos digitais. Elas permitem analisar concorrência, sincronização e condições de conflito de eventos. Assim sendo, pode-se afirmar que as redes de Petri são adequadas para modelar:

    Alternativas da questão 3551291
  18. Questão 958

    ID 3551290

    Disciplina: Engenharia Mecatrônica

    Assunto: Medição de Temperatura

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Na instrumentação industrial, diferentes sensores são empregados para medir grandezas físicas. Um termopar mede a temperatura com base no efeito:

    Alternativas da questão 3551290
  19. Questão 959

    ID 3551289

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


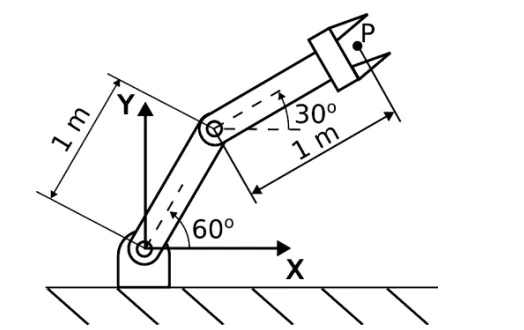
    Na área da Robótica, a cinemática direta consiste na mudança da representação da posição do manipulador de uma descrição no espaço de juntas para uma descrição no espaço cartesiano. Na figura a seguir é mostrado um manipulador robótico planar do tipo RR.

    Considerando que os elos móveis possuem comprimentos iguais a 1 m, obtenha a cinemática direta, ou seja, a posição do efetuador, ponto P, em coordenadas cartesianas para o instante mostrado na figura.

    Alternativas da questão 3551289
  20. Questão 960

    ID 3551286

    Disciplina: Engenharia Mecatrônica

    Assunto: Desenho Técnico e CAD (Computer-Aided Design)

    Ano: 2026 Banca: FCPC - Fundação Cearense de Pesquisa e Cultura Órgão: Universidade Federal do Ceará


    No desenvolvimento de modelos tridimensionais para engenharia e design, a escolha entre o paradigma de modelagem por malhas poligonais (Mesh Modeling) e o paradigma de modelagem sólida paramétrica (B-Rep/NURBS) está associada aos requisitos de precisão geométrica e à natureza da aplicação final. Sobre a distinção técnica entre esses dois fluxos de modelagem, assinale a alternativa correta.

    Alternativas da questão 3551286
Pular para o conteúdo principal