Questão
ID 3551289Disciplina: Engenharia Mecatrônica
Assunto: Cinemática Direta e Inversa
Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.
Na área da Robótica, a cinemática direta consiste na mudança da representação da posição do manipulador de uma descrição no espaço de juntas para uma descrição no espaço cartesiano. Na figura a seguir é mostrado um manipulador robótico planar do tipo RR.
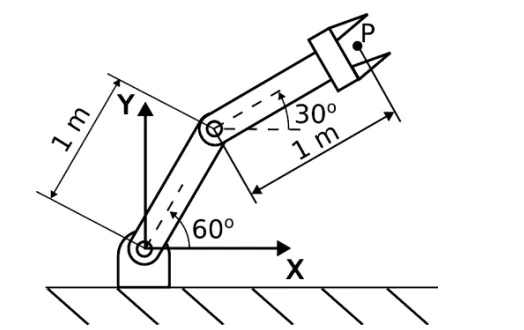
Considerando que os elos móveis possuem comprimentos iguais a 1 m, obtenha a cinemática direta, ou seja, a posição do efetuador, ponto P, em coordenadas cartesianas para o instante mostrado na figura.