Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 921

    ID 3551369

    Disciplina: Engenharia Mecatrônica

    Assuntos: Tipos de Motores: CC, Brushless, de Indução, de Passo, Servomotores

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


    Analise as afirmativas abaixo e dê valores Verdadeiro (V) ou Falso (F) e tendo como tema os motores de indução em corrente alternada.

    ( ) O motor CA de indução é um dos mais utilizados porquê é relativamente simples e pode ser construído a um custo menor do que outros tipos.

    ( ) Os motores de indução são trifásicos ou monofásicos.

    ( ) O motor de indução é assim chamado porque nenhuma tensão externa é aplicada ao seu rotor.

    Assinale a alternativa que apresenta a sequência correta de cima para baixo.

    Alternativas da questão 3551369
  2. Questão 922

    ID 3551368

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue os itens a seguir.


    Algoritmos para estimação da postura do objeto de referência em relação à câmera são computacionalmente pesados e dependem criticamente da precisão de calibração da câmera e do modelo geométrico do objeto.

    Alternativas da questão 3551368
  3. Questão 923

    ID 3551366

    Disciplina: Engenharia Mecatrônica

    Assunto: SCADA e Sistemas Supervisórios

    Ano: 2024 Banca: CETEC - Centro de Educação Tecnológica do Estado do Ceará Órgão: Secretaria de Educação do Estado do Ceará


    Sistemas supervisórios são sistemas informatizados que visam atender às necessidades de processos industriais. Com a aplicação do sistema supervisório na indústria, torna-se possível um controle mais exato e preciso do processo, sendo assim possível um maior e melhor aproveitamento da mão de obra e matérias primas utilizadas para realizar determinada produção. Quanto a esses sistemas, analise as afirmativas abaixo e registre V, para verdadeiro, e F, para falso:

    ( ) As propriedades de animação dos softwares de desenvolvimento variam desde a cor dos objetos até a largura, posição, espessura, visibilidade, podendo chegar até o envio de mensagens do tipo e-mail contendo informações sobre o estado da planta.

    ( ) A função de supervisão está diretamente relacionada a máquinas e equipamentos onde o objetivo é a redução do tempo de manutenção preditiva e corretiva de máquinas e equipamentos de baixa potência.

    ( )Correspondem a uma tecnologia relativamente nova que surgiu com o advento da indústria 4.0 e de aplicações envolvendo Inteligência Artificial.

    ( ) Permitem o controle detalhado de mão de obra, conclusão de produtos e gerenciamento de matéria prima, de maneira que tais atividades sejam realizadas sem a interferência humana.

    ( ) Constituem tecnologias implementadas e utilizadas diretamente por sistemas de mais alto nível da pirâmide de automação como MES e ERPs.

    Após análise, marque a opção CORRETA:
    Alternativas da questão 3551366
  4. Questão 924

    ID 3551364

    Disciplina: Engenharia Mecatrônica

    Assunto: Medição de Temperatura

    Ano: 2024 Banca: FGV - Fundação Getúlio Vargas Órgão: Instituto Nacional de Pesquisas Espaciais


    Associe as técnicas de medição de temperatura aos respectivos princípios de funcionamento.

    1. Termopares

    2. Termistores

    3. Termômetros de Líquido em Vidro

    4. Termografia infravermelha

    ( ) baseia-se na expansão e contração de um líquido termométrico em resposta as mudanças de temperatura.

    ( ) envolve a captura de imagens térmicas, cuja temperatura é determinada pela radiação emitida pelo objeto.

    ( ) apresentam variação do valor da resistência a medida em que há variação de temperatura.

    ( ) uma diferença de potencial elétrico é gerada entre as junções do dispositivo composto por dois fios de diferentes metais unidos em uma extremidade, a qual é proporcional a temperatura.

    Assinale a opção que apresenta a relação correta, na ordem apresentada.

    Alternativas da questão 3551364
  5. Questão 925

    ID 3551361

    Disciplina: Engenharia Mecatrônica

    Assuntos: Cinemática e Dinâmica de Mecanismos: Dispositivos Articulados, Cames e Trem de Engrenagens

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


    Assinale a alternativa que preencha corretamente a lacuna. Os dispositivos conhecidos por ______ são mecanismos utilizados para movimentos cíclicos com deslocamentos de pequena amplitude e via de regra com intervalos de repouso. A função básica é a transformação de um movimento circular em um movimento não circular num outro componente conhecido por seguidor.

    Alternativas da questão 3551361
  6. Questão 926

    ID 3551360

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue os itens a seguir.


    Servo-controle visual não permite o rastreamento de objetos-alvo que estejam em movimento.

    Alternativas da questão 3551360
  7. Questão 927

    ID 3551359

    Disciplina: Engenharia Mecatrônica

    Assunto: Sistema Digital de Controle Distribuído (SDCD)

    Ano: 2024 Banca: CETEC - Centro de Educação Tecnológica do Estado do Ceará Órgão: Secretaria de Educação do Estado do Ceará


    Os controladores digitais começaram a ser implantados nas indústrias a partir da década de 1980 e são os mais aplicados até hoje, tendo uma vasta gama de produtos no mercado atual. Podemos destacar as seguintes tarefas dos controladores digitais, EXCETO que:

    Alternativas da questão 3551359
  8. Questão 928

    ID 3551354

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    Com relação a técnicas de processamento digital de imagens em visão computacional aplicada à robótica, julgue os próximos itens.


    Se uma imagem tiver sido corrompida por ruídos impulsivos durante o processo de captura, é possível atenuar esses ruídos com a utilização de um filtro de mediana.

    Alternativas da questão 3551354
  9. Questão 929

    ID 3551349

    Disciplina: Engenharia Mecatrônica

    Assunto: Modelagem de Sistemas Dinâmicos

    Ano: 2025 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Empresa Brasileira de Pesquisa Agropecuária


    Julgue os itens que se seguem, referentes a projeto e desenvolvimento de sistemas mecatrônicos.


    A partir das modelagens física e matemática de um sistema dinâmico mecatrônico, desenvolvem-se os modelos das partes mecânica e elétrica, além de um conjunto de relações de interface entre variáveis mecânicas e elétricas, que se baseiam na interação entre campos elétricos ou magnéticos e forças ou torques.

    Alternativas da questão 3551349
  10. Questão 930

    ID 3551345

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagrama de Moody e Perda de Carga Localizada e Distribuída

    Ano: 2025 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Companhia de Saneamento do Distrito Federal


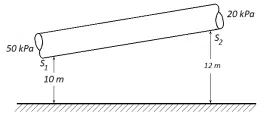
    Em um duto de 200 mm de diâmetro, o escoamento de água se dá a 2 m/s. Conforme esquematizado na figura a seguir, as pressões medidas em um trecho do duto são de 50 kPa na seção S1, que está em uma elevação de 10 m, e de 20 kPa na seção S2, que está em uma elevação de 12 m.

    A partir dessas informações, e assumindo-se que a densidade da água seja igual a 1.000 kg/m3 e que a aceleração da gravidade no local seja de 10 m/s2 , é correto afirmar que o escoamento se dá

    Alternativas da questão 3551345
  11. Questão 931

    ID 3551337

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática e Dinâmica de Corpos Rígidos

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


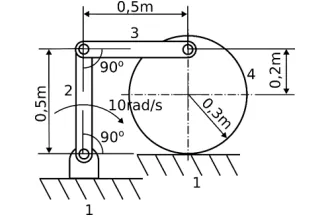
    Para o mecanismo mostrado na figura a seguir, o disco, de raio 0,3 m, gira sem deslizamento com o solo. Considere que o elo de entrada, elo 2, está girando com uma velocidade constante de 10 rad/s no sentido horário.

    Para a posição mostrada na figura, determine a velocidade do centro do disco.

    Alternativas da questão 3551337
  12. Questão 932

    ID 3551336

    Disciplina: Engenharia Mecatrônica

    Assuntos: Teorias de Falha: Deformação, Fadiga, Flambagem e Desgaste

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Polícia Civil do Estado do Piauí


    Durante uma perícia em um componente metálico que falhou em serviço, foi observada uma fratura com superfície relativamente lisa, com marcas de estrias e ausência de deformação plástica significativa. O histórico operacional indica que o componente foi submetido a carregamentos cíclicos ao longo do tempo.

    Nesse contexto, assinale a opção correta.

    Alternativas da questão 3551336
  13. Questão 933

    ID 3551334

    Disciplina: Engenharia Mecatrônica

    Assuntos: Elementos de Máquinas: Parafusos, Pinos, Porcas, Arruelas, Mancais e Rolamentos

    Ano: 2025 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Companhia de Saneamento do Distrito Federal


    Se um parafuso de potência de rosca quadrada simples for usado em um macaco para elevação de cargas, a ação de autobloqueio

    Alternativas da questão 3551334
  14. Questão 934

    ID 3551332

    Disciplina: Engenharia Mecatrônica

    Assunto: Minimização de Funções Lógicas

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


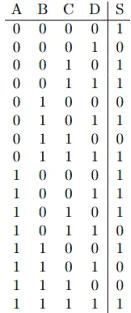
    Considere a tabela verdade do sistema lógico S(A, B, C, D):

    A expressão booleana minimizada para 𝑆 é

    Alternativas da questão 3551332
  15. Questão 935

    ID 3551331

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagrama de Blocos

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


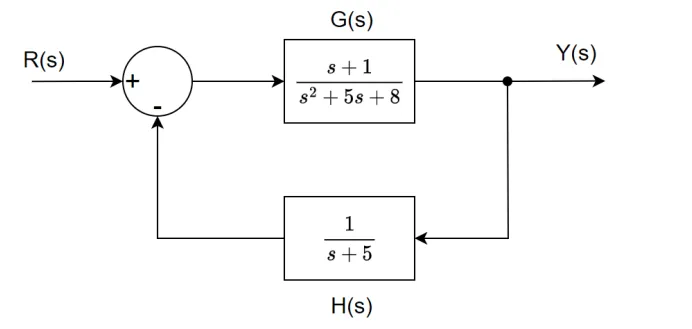
    A figura a seguir mostra um diagrama de controle em malha fechada, onde G(s) corresponde a uma planta que se deseja controlar por meio do controlador H(s).

    Sendo assim, a função de transferência em malha fechada é

    Alternativas da questão 3551331
  16. Questão 936

    ID 3551330

    Disciplina: Engenharia Mecatrônica

    Assunto: Circuitos Sequenciais: Flip-flops

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Na eletrônica digital, sistemas que necessitam reter informações ao longo do tempo utilizam circuitos sequenciais, os quais dependem não apenas das entradas atuais, mas também de estados anteriores. Entre esses circuitos, destacam-se os flip-flops, amplamente empregados em registradores, contadores e memórias digitais. Esses dispositivos apresentam comportamento bistável, podendo assumir dois estados estáveis distintos. Além disso, sua operação geralmente está associada a sinais de controle, como o clock. Nesse contexto, a função fundamental de um flip-flop é:

    Alternativas da questão 3551330
  17. Questão 937

    ID 3551329

    Disciplina: Engenharia Mecatrônica

    Assunto: Classificação de Robôs Industriais

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em uma célula de soldagem, utiliza-se um robô com três juntas rotativas (base, ombro e cotovelo), que posicionam o efetuador final no espaço, seguido de um punho com mais três rotações para orientar a tocha. Esse robô é classificado, quanto à configuração cinemática do manipulador, como:

    Alternativas da questão 3551329
  18. Questão 938

    ID 3551328

    Disciplina: Engenharia Mecatrônica

    Assunto: Registradores e Contadores

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


    Sobre contadores digitais implementados por meio de flip flops, é correto afirmar que

    Alternativas da questão 3551328
  19. Questão 939

    ID 3551327

    Disciplina: Engenharia Mecatrônica

    Assuntos: Tração, Compressão e Torção em Limites Elásticos

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


    Uma barra de aço, com módulo de elasticidade E igual a 200 GPa, com seção quadrada de lado igual a 40 mm e comprimento igual a 1 m, é submetida a uma força axial de 160 kN.

    O alongamento total da barra é

    Alternativas da questão 3551327
  20. Questão 940

    ID 3551326

    Disciplina: Engenharia Mecatrônica

    Assuntos: Cinemática e Dinâmica de Mecanismos: Dispositivos Articulados, Cames e Trem de Engrenagens

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


    Um engenheiro mecatrônico precisa especificar uma caixa de redução de engrenagens para o sistema de locomoção de um robô móvel. Esse trem de engrenagens deverá ter uma razão de velocidades de -0,05.

    Considerando-se que a maior razão de transmissão admissível para um par de engrenagens é de 10:1, assinale a opção que se mostra mais viável.

    Alternativas da questão 3551326
Pular para o conteúdo principal