Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 901

    ID 3551394

    Disciplina: Engenharia Mecatrônica

    Assunto: Temporizadores e Sensores

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Estadual de Campinas


    Em um processo de automação eletropneumático, em muitas situações, temos limitações de espaço para instalação dos sensores de proximidade na ferramenta ou no próprio processo. Quando preparados para tal, esses sensores poderão ser instalados no próprio atuador, emitindo sinais magnéticos de comando em função da posição do êmbolo em relação à posição do sensor. Esses sensores são chamados de:
    Alternativas da questão 3551394
  2. Questão 902

    ID 3551393

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2023 Banca: COPERVE UFSC - Comissão Permanente de Vestibular da Universidade Federal de Santa Catarina Órgão: Universidade Federal de Santa Catarina


    As saídas digitais de controladores lógicos programáveis (CLPs) são utilizadas para acionar diversos tipos de atuadores discretos, como válvulas solenoides, motores e lâmpadas. Existem basicamente três classes: saídas a relé, saídas a transistor e saídas a tiristor. Indique se as afirmativas a seguir, a respeito de saídas digitais de CLPs, são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.

    ( ) As saídas a relé podem atuar em uma ampla faixa de tensão e corrente, o que reduz a necessidade de circuitos auxiliares.

    ( ) As saídas a transistor são especificadas para comutar tanto circuitos em corrente contínua quanto em corrente alternada.

    ( ) Por serem baseadas em elementos estáticos, as saídas a transistor possuem maior velocidade de comutação que as saídas a relé.

    ( ) Por serem baseadas em elementos eletromecânicos, as saídas a tiristor possuem menor vida útil que as saídas a relé.

    Alternativas da questão 3551393
  3. Questão 903

    ID 3551392

    Disciplina: Engenharia Mecatrônica

    Assuntos: Componentes de Robôs Industriais: Atuadores, Sensores e Ligamentos

    Ano: 2023 Banca: FURB - Universidade de Blumenau Órgão: Prefeitura Municipal de Florianópolis


    Em uma atividade prática de robótica, foi proposto um desafio para que os alunos programem um robô para seguir uma linha no chão. Qual tipo de sensor é o mais indicado para que o robô detecte a linha e possa gerar informações para ajustar sua trajetória?

    Alternativas da questão 3551392
  4. Questão 904

    ID 3551391

    Disciplina: Engenharia Mecatrônica

    Assuntos: Elementos de Máquinas: Parafusos, Pinos, Porcas, Arruelas, Mancais e Rolamentos

    Ano: 2023 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Serviço de Água e Esgoto de Novo Hamburgo - Comusa


    Qual é o torque de aperto gerado para fixar um parafuso de aço A36, coeficiente de atrito 0,2, com diâmetro externo de 20 mm, com uma força aplicada de 10 kN?

    Alternativas da questão 3551391
  5. Questão 905

    ID 3551390

    Disciplina: Engenharia Mecatrônica

    Assunto: Programação e Controle

    Ano: 2023 Banca: Instituto Consulpam - Consultoria Público-Privada Órgão: Prefeitura Municipal de Teutônia


    O Arduino é uma plataforma de prototipagem eletrônica muito versátil e amplamente utilizada por estudantes, hobbistas e profissionais das mais diversas áreas. O objetivo principal do Arduino é tornar o acesso à prototipagem eletrônica mais fácil, mais barato e flexível, sendo amplamente utilizado em aulas de robótica. Para programar um Arduino, faz-se necessária a construção de um código com 2 (dois) blocos básicos. Assinale a alternativa que apresenta o nome desses blocos no Arduino.

    Alternativas da questão 3551390
  6. Questão 906

    ID 3551387

    Disciplina: Engenharia Mecatrônica

    Assunto: Automação nos Processos de Fabricação

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Serviço Social da Indústria - São Paulo


    O nome do processo de automação industrial que envolve o desenvolvimento de objetos tridimensionais a partir de dados de projeto assistido por computador (CAD) é

    Alternativas da questão 3551387
  7. Questão 907

    ID 3551386

    Disciplina: Engenharia Mecatrônica

    Assuntos: Componentes de Robôs Industriais: Atuadores, Sensores e Ligamentos

    Ano: 2023 Banca: FUNPAR NC UFPR - Universidade Federal do Paraná Órgão: Instituto Federal do Paraná


    Qual é a função de um atuador em um robô?

    Alternativas da questão 3551386
  8. Questão 908

    ID 3551385

    Disciplina: Engenharia Mecatrônica

    Assuntos: Elementos de Máquinas: Parafusos, Pinos, Porcas, Arruelas, Mancais e Rolamentos

    Ano: 2023 Banca: COPERVE UFSC - Comissão Permanente de Vestibular da Universidade Federal de Santa Catarina Órgão: Universidade Federal de Santa Catarina


    Mancais são elementos de máquinas responsáveis por dar suporte ou guia onde eixos sejam apoiados. A esse respeito, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.

    ( ) Os mancais são classificados como deslizantes ou de rolamento.

    ( ) Mancais de rolamento são aplicados quando se deseja reduzir o atrito na partida em eixos em movimentos rotativos.

    ( ) Os mancais de deslizamento dispõem de roletes, sendo aplicados em máquinas pesadas.

    ( ) Os rolamentos são classificados, de acordo a direção das forças que suportam, em radiais ou de tração.

    ( ) Em situações em que desalinhamentos de eixos ou montagem possam ocorrer, é recomendada a utilização de rolamentos autocompensadores de esferas.

    Alternativas da questão 3551385
  9. Questão 909

    ID 3551384

    Disciplina: Engenharia Mecatrônica

    Assuntos: Redes Industriais e Protocolos (Modbus, Profibus, CAN, Ethernet/IP)

    Ano: 2023 Banca: COPERVE UFSC - Comissão Permanente de Vestibular da Universidade Federal de Santa Catarina Órgão: Universidade Federal de Santa Catarina


    As redes de comunicação para automação industrial são classificadas em Sensorbus, Devicebus e Fieldbus, de acordo com o tipo de controle, de dispositivos e de mensagens para os quais são concebidas. Em relação a essa classificação, analise as afirmativas abaixo e assinale a alternativa correta.

    I. As redes ASi são um exemplo típico de Sensorbus voltadas à comunicação de sensores e atuadores discretos.

    II. As Devicebus são especificadas para comunicação de controladores lógicos programáveis e outros dispositivos de automação industrial cujas mensagens são predominantemente organizadas em bytes.

    III. As altas taxas de transmissão de dados das redes Fieldbus garantem que os sinais digitais sejam transmitidos em tempo real entre os sensores e atuadores distribuídos nas malhas de controle do processo industrial.

    IV. As barreiras de segurança intrínseca das redes Fieldbus permitem que estratégias de controle e de segurança sejam executas localmente nos atuadores instalados em áreas classificadas, sujeitas a risco de incêndio e explosão.

    Alternativas da questão 3551384
  10. Questão 910

    ID 3551383

    Disciplina: Engenharia Mecatrônica

    Assunto: Comandos Eletropneumáticos Básicos

    Ano: 2023 Banca: FURB - Universidade de Blumenau Órgão: Serviço Autônomo Municipal de Água e Esgoto de Jaraguá do Sul


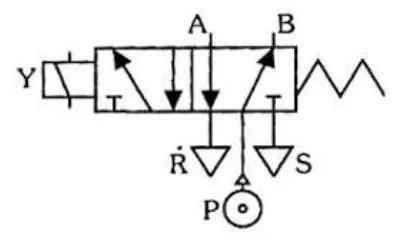
    Observe o símbolo da figura a seguir:

    Assinale, dentre as alternativas, a que representa corretamente a sua descrição:

    Alternativas da questão 3551383
  11. Questão 911

    ID 3551382

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Pneumáticos e Válvulas Direcionais

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Petróleo Brasileiro S.A.


    Julgue os itens subsequentes, relativos à automação hidráulica e à automação pneumática.


    Os atuadores pneumáticos, como cilindros e motores, são muito versáteis e, portanto, aplicáveis a processos que exigem alta velocidade e precisão, tendo como vantagem competitiva não possuir limitação quanto a essas variáveis.

    Alternativas da questão 3551382
  12. Questão 912

    ID 3551381

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Pneumáticos e Válvulas Direcionais

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Estadual de Campinas


    A velocidade de retorno de um atuador pneumático precisa ser aumentada para otimizarmos a duração do ciclo de trabalho. Para esse caso, pode-se empregar

    Alternativas da questão 3551381
  13. Questão 913

    ID 3551380

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Hidráulicos

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Federal do ABC


    Qual a força de avanço aproximada para um cilindro hidráulico de dupla ação com diâmetro de haste de 3 cm e área de coroa de 31,4 cm2, sendo que a pressão do fluido é de 6 MPa.

    Adote: =3,14.

    Alternativas da questão 3551380
  14. Questão 914

    ID 3551379

    Disciplina: Engenharia Mecatrônica

    Assunto: Classificação de Robôs Industriais

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Serviço Social da Indústria - São Paulo


    Assinale a opção em que é apresentado o tipo de movimento característico de um robô SCARA.

    Alternativas da questão 3551379
  15. Questão 915

    ID 3551377

    Disciplina: Engenharia Mecatrônica

    Assuntos: Redes Industriais e Protocolos (Modbus, Profibus, CAN, Ethernet/IP)

    Ano: 2023 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Instituto Federal Catarinense


    Sobre dispositivos integrantes a uma rede industrial de automação, assinale a alternativa correta.

    Alternativas da questão 3551377
  16. Questão 916

    ID 3551375

    Disciplina: Engenharia Mecatrônica

    Assunto: Válvulas de Controle e Elementos Finais

    Ano: 2023 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Instituto Federal Catarinense


    As válvulas são elementos de controle de diversos tipos de processos, podendo controlar proporcionalmente e interromper o fluxo em uma tubulação. Sobre os diversos tipos de válvulas empregadas em tubulações industriais, é INCORRETO afirmar que:

    Alternativas da questão 3551375
  17. Questão 917

    ID 3551374

    Disciplina: Engenharia Mecatrônica

    Assunto: Programação e Controle

    Ano: 2023 Banca: Instituto Consulpam - Consultoria Público-Privada Órgão: Prefeitura Municipal de Teutônia


    Na robótica escolar, o Arduino é uma das plataformas mais adotadas, pois ela fornece acesso simplificado, barato e flexível ao ambiente de prototipagem eletrônica. Neste cenário, considere a seguinte parte do código de um programa para Arduino.

    void loop {

    digitalWrite(13, HIGH);

    delay(1000);

    digitalWrite(13, LOW);

    delay(1000);

    }

    Considerando que o pino 13 refere-se à porta de saída e nele encontra-se ligado um led, assinale qual será o resultado deste programa quando for colocado em execução em um Arduino.

    Alternativas da questão 3551374
  18. Questão 918

    ID 3551373

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue os itens a seguir.


    Para implementação de controle servo-visual, é preciso que a câmera esteja fixada na ferramenta de trabalho do robô.

    Alternativas da questão 3551373
  19. Questão 919

    ID 3551372

    Disciplina: Engenharia Mecatrônica

    Assunto: Classificação de Robôs Industriais

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Serviço Social da Indústria - São Paulo


    Assinale a opção que apresenta um dos princípios básicos da robótica.

    Alternativas da questão 3551372
  20. Questão 920

    ID 3551371

    Disciplina: Engenharia Mecatrônica

    Assunto: Sensores e Transdutores

    Ano: 2023 Banca: IFMG - Instituto Federal de Minas Gerais Órgão: Instituto Federal de Minas Gerais


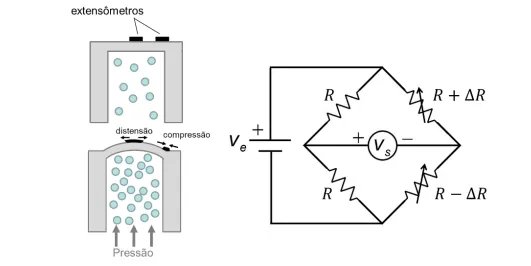
    Para uma medição de pressão, dois extensômetros foram utilizados em conjunto com um circuito ponte, conforme figura a seguir.

    Figura: Diagrama esquemático de dois extensômetros utilizados num transmissor de pressão, com um circuito Ponte de Wheatstone.

    Sabe-se que Δ R é zero para uma pressão manométrica nula e que, para uma pressão manométrica de 15 psi tem-se Δ R = 10 Ω Considerando Ve = 9 V, o valor de R que produz uma sensibilidade de 100 mV/psi é:

    Alternativas da questão 3551371
Pular para o conteúdo principal