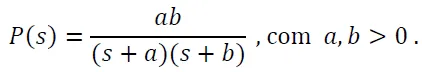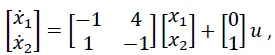Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 821

    ID 3551525

    Disciplina: Engenharia Mecatrônica

    Assuntos: Redes Industriais e Protocolos (Modbus, Profibus, CAN, Ethernet/IP)

    Ano: 2023 Banca: FUNPAR NC UFPR - Universidade Federal do Paraná Órgão: Instituto Federal do Paraná


    Em relação às redes industriais PROFIBUS DP e PROFINET, pode-se afirmar que:

    Alternativas da questão 3551525
  2. Questão 822

    ID 3551519

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagramas Ladder

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


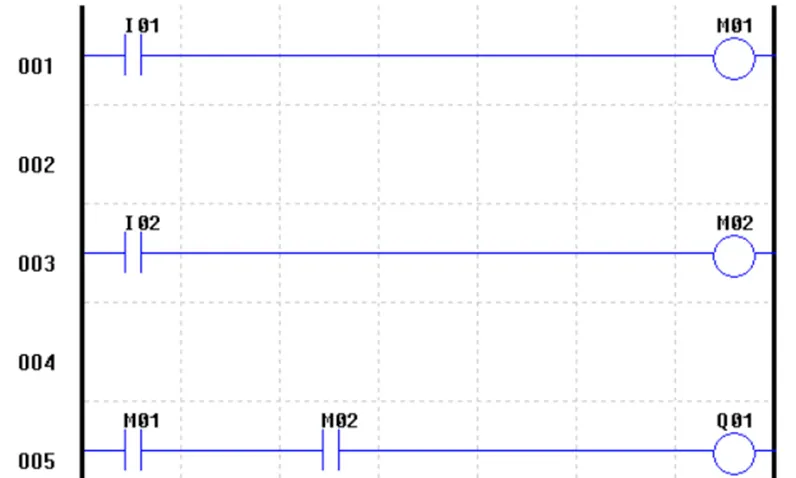
    Analise o circuito LADDER a seguir e assinale a alternativa correta.

    Fonte: IFSP, 2023.

    Alternativas da questão 3551519
  3. Questão 823

    ID 3551518

    Disciplina: Engenharia Mecatrônica

    Assunto: Circuitos Pneumáticos e Comandos Sequenciais

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


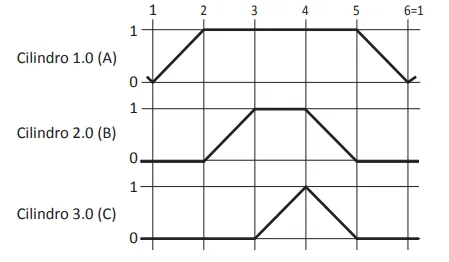
    Considere que um estudante do curso de automação industrial trabalhe como estagiário em uma empresa de sua região. Ao chegar ao seu posto de trabalho, é orientado, por seu supervisor, a automatizar um processo pneumático com três cilindros (atuadores). Para realizar essa atividade, o estudante recebe um formulário com instruções, conforme apresenta o diagrama trajeto-passo a seguir.

    Com relação a essa situação, assinale a opção que apresenta a sequência correta de acionamentos que descreve o funcionamento do circuito.

    Alternativas da questão 3551518
  4. Questão 824

    ID 3551516

    Disciplina: Engenharia Mecatrônica

    Assunto: Resposta Transitória

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


    Considere um dispositivo mecânico que apresenta comportamento dinâmico semelhante ao de um sistema constituído de um corpo sólido, de massa ideal, interligado a uma mola e um amortecedor, também ideais, dispostos paralelamente e conectados a um aparato fixo.

    A partir de um dado instante de tempo, o sistema, em repouso e com o corpo na posição de origem (x=0), é submetido a uma força na forma de um degrau unitário.

    Considere, ainda, que a unidade de medição da força é representada por N.

    O deslocamento do conjunto massa, mola e amortecedor pode ser observado na figura a seguir.
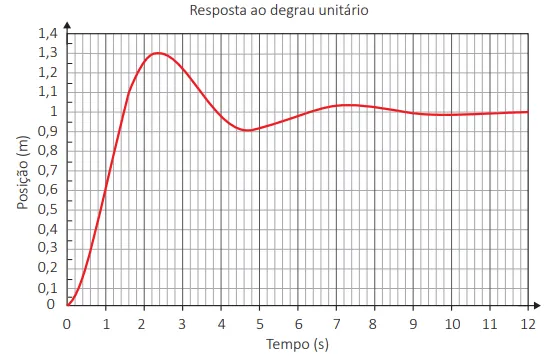
    Acerca do comportamento dinâmico do referido sistema, avalie as afirmações a seguir.

    I. O tempo de pico está entre 2 e 3 s.

    II. O ganho do sistema é de 0,9 m/N.

    III. O tempo de subida está entre 2 e 3 s.

    IV. O máximo sobressinal está entre 0,2 m e 0,4 m.

    V. A dinâmica corresponde à de um sistema linear de primeira ordem.

    É correto apenas o que se afirma em
    Alternativas da questão 3551516
  5. Questão 825

    ID 3551515

    Disciplina: Engenharia Mecatrônica

    Assuntos: Componentes de Robôs Industriais: Atuadores, Sensores e Ligamentos

    Ano: 2023 Banca: Instituto Consulpam - Consultoria Público-Privada Órgão: Prefeitura Municipal de Teutônia


    Como abordagem multidisciplinar, a Robótica Educacional emprega diversas áreas do saber, incluindo disciplinas além da área das Ciências Exatas. No entanto, a construção de uma unidade robótica é formada comumente por 4 (quatro) componentes. Assinale a alternativa que descreve os nomes desses componentes.

    Alternativas da questão 3551515
  6. Questão 826

    ID 3551514

    Disciplina: Engenharia Mecatrônica

    Assunto: Sensores e Transdutores

    Ano: 2023 Banca: Instituto Consulpam - Consultoria Público-Privada Órgão: Prefeitura Municipal de Teutônia


    O desenvolvimento de robôs educacionais exige que o estudante unifique diversos elementos para a criação da unidade. Um desses componentes caracteriza-se por ser um sensor digital capaz de medir a distância até um objeto à frente dele a partir do envio de ondas sonoras de alta frequência e medindo quanto tempo leva para essa onda refletir e voltar ao sensor. Assinale a alternativa que apresenta o nome deste elemento empregado na robótica.

    Alternativas da questão 3551514
  7. Questão 827

    ID 3551513

    Disciplina: Engenharia Mecatrônica

    Assunto: Classificação de Robôs Industriais

    Ano: 2024 Banca: FURB - Universidade de Blumenau Órgão: Secretaria da Educação de Santa Catarina


    Desde a introdução dos primeiros robôs industriais na década de 1960, o uso de robôs na indústria tem evoluído significativamente. A evolução tem permitido uma maior flexibilidade e eficiência nas operações industriais, proporcionando benefícios tanto em termos de produtividade quanto de segurança. No entanto, é importante entender as diferenças fundamentais entre robôs colaborativos e robôs tradicionais para escolher a solução mais adequada para cada aplicação industrial. Isso posto, qual das alternativas a seguir corretamente descreve as diferenças entre robôs colaborativos e robôs tradicionais?

    Alternativas da questão 3551513
  8. Questão 828

    ID 3551511

    Disciplina: Engenharia Mecatrônica

    Assunto: Modelagem e Controle de Motores Elétricos

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


    A tecnologia de amplificadores PWM é a muito empregada nos sistemas de servoacionamentos. Esses amplificadores PWM geralmente trabalham com transistores do tipo FET, chaveando a tensão da fonte de alimentação a uma frequência de algumas dezenas de kHz. Independentemente do tipo de motor DC ou da tecnologia eletrônica empregada no driver, há vários métodos de realimentação empregados para o acionamento que são:

    ( ) Realimentação por corrente.

    ( ) Realimentação por tacogerador.

    ( ) Realimentação por encoder.

    ( ) Realimentação I x R.

    Analise as afirmativas acima dê valores Verdadeiro (V) ou Falso (F) e assinale a alternativa que apresenta a sequência correta de cima para baixo.

    Alternativas da questão 3551511
  9. Questão 829

    ID 3551510

    Disciplina: Engenharia Mecatrônica

    Assunto: Conceitos Gerais de Instrumentação Industrial

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


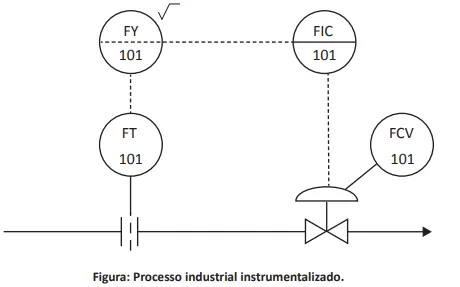
    Um engenheiro de controle e automação recebeu o diagrama de processo e instrumentação (P&I), conforme apresentado na figura, de uma malha de vazão em um processo industrial. Esse engenheiro será responsável por supervisionar a implementação dessa instrumentação no processo.

    Após análise do diagrama e considerando que os instrumentos foram identificados pelo nome completo, sinal recebido e transmitido e o local de instalação deles, avalie, as sequências a seguir, relativas a tais instrumentos.

    I. FT101 – transmissor de vazão; conexão ao processo/elétrico; montado no campo.

    II. FY101 – extrator de raiz quadrada; elétrico/elétrico; montado entre o campo e o painel.

    III. FIC101 – controlador indicador de vazão; elétrico/elétrico e visual; montado em painel.

    IV. FCV101 – válvula controladora de vazão; elétrico/conexão ao processo; montado no campo.

    É correto o que se afirma em

    Alternativas da questão 3551510
  10. Questão 830

    ID 3551509

    Disciplina: Engenharia Mecatrônica

    Assunto: Classificação de Robôs Industriais

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    Acerca da interação humano-robô (IHR), julgue os itens subsequentes.


    Certos tipos de robôs de serviço também podem ser desenvolvidos segundo a abordagem IHR.

    Alternativas da questão 3551509
  11. Questão 831

    ID 3551506

    Disciplina: Engenharia Mecatrônica

    Assuntos: Dispositivos Passivos e Principais Circuitos: Diodos, Transistores Bipolares, Transistores de Efeito de Campo

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


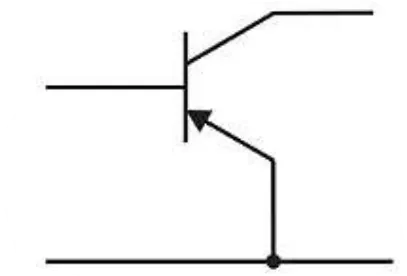
    Analise a figura que segue.

    Assinale a alternativa que contemple corretamente do que se trata o dispositivo.

    Alternativas da questão 3551506
  12. Questão 832

    ID 3551505

    Disciplina: Engenharia Mecatrônica

    Assuntos: Tipos de Motores: CC, Brushless, de Indução, de Passo, Servomotores

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


    Motores CC do tipo ______ têm armadura e enrolamentos de campo conectados em paralelo e são alimentados pela mesma fonte. A corrente de carga total é a soma das correntes de armadura e de campo. Motores desse tipo exibem velocidade quase constante ao longo de uma grande faixa de carga, possuem torque de partida de cerca de 1,5 vezes o torque nominal de operação, apresentam o menor torque de partida dentre os motores CC e podem ser economicamente convertidos para permitir velocidade ajustável ao colocar um potenciômetro em série com os enrolamentos de campo.

    Assinale a alternativa que preencha corretamente a lacuna.

    Alternativas da questão 3551505
  13. Questão 833

    ID 3551504

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2024 Banca: FURB - Universidade de Blumenau Órgão: Secretaria da Educação de Santa Catarina


    Um braço robótico utilizado em aplicações industriais é composto por várias juntas, como juntas rotativas e lineares, e segmentos que permitem o movimento do braço em diferentes direções e ângulos. Além disso, a capacidade de carga, ou payload, do robô também é um fator crítico que define o tipo de tarefas que ele pode realizar. Assim, acerca do grau de liberdade em um manipulador robótico, analise as afirmações a seguir e assinale a correta:

    Alternativas da questão 3551504
  14. Questão 834

    ID 3551503

    Disciplina: Engenharia Mecatrônica

    Assuntos: Componentes de Robôs Industriais: Atuadores, Sensores e Ligamentos

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


    Existem várias tratativas construtivas na construção de um robô. Por exemplo para que se possa transmitir a força ou o torque do motor para as juntas de um manipulador, é possível fazer o acionamento direto, ou com a utilização de algum sistema de transmissão de movimento, como polias e correias, por exemplo. Analise as afirmativas abaixo e dê valores Verdadeiro (V) ou Falso (F) e tendo como objetivo, as vantagens de se utilizar sistemas de transmissão.

    ( ) Redução no torque do motor.

    ( ) Minimização de linearidades.

    ( ) Redução da inércia no motor.

    Assinale a alternativa que apresenta a sequência correta de cima para baixo.

    Alternativas da questão 3551503
  15. Questão 835

    ID 3551501

    Disciplina: Engenharia Mecatrônica

    Assunto: Resposta Transitória

    Ano: 2024 Banca: FGV - Fundação Getúlio Vargas Órgão: Instituto Nacional de Pesquisas Espaciais


    Do ponto de vista de sistemas de controle, processos industriais reais geralmente são modelados por funções mais simplificadas, que permitem um estudo do seu desempenho por métodos.

    Considere que um processo industrial em malha fechada seja representado pela função de transferência 𝑃(𝑠), dada por

    Sabendo que 𝑎>5𝑏, a resposta de 𝑃(𝑠) ao degrau unitário

    Alternativas da questão 3551501
  16. Questão 836

    ID 3551500

    Disciplina: Engenharia Mecatrônica

    Assuntos: Dimensionamento de Elementos de Máquinas: Eixos, Molas, Engrenagens, Mancais, Correias, Freios e Embreagens

    Ano: 2023 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Serviço de Água e Esgoto de Novo Hamburgo - Comusa


    Qual é o coeficiente de segurança mínimo recomendado para um eixo fabricado em aço carbono com tensão de escoamento de 415 MPa que apresenta tensão máxima de 130 MPa no entalhe?

    Alternativas da questão 3551500
  17. Questão 837

    ID 3551499

    Disciplina: Engenharia Mecatrônica

    Assuntos: Relés, Contatos, Contatores, Proteção, Sinalização

    Ano: 2024 Banca: INSTITUTO ÁGUIA Órgão: Prefeitura Municipal de Taquarituba


    Em veículos automotores, os sistemas de sinalização e iluminação são essenciais para a segurança e comunicação no trânsito, permitindo que os motoristas vejam e sejam vistos em diferentes condições de iluminação e clima. A eficiência desses sistemas depende do correto funcionamento de uma série de componentes elétricos e eletrônicos. Considere um veículo que apresenta um problema específico: as luzes de freio não acendem quando o pedal de freio é pressionado, enquanto todos os outros sistemas de iluminação funcionam corretamente. Com base nessa descrição, identifique qual componente abaixo, se defeituoso, é o mais provável responsável por esse problema:

    Alternativas da questão 3551499
  18. Questão 838

    ID 3551498

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    Com relação a técnicas de processamento digital de imagens em visão computacional aplicada à robótica, julgue os próximos itens.


    Filtros convolucionais não podem ser utilizados, por exemplo, na detecção de bordas na imagem de uma câmera de um sistema detector de embalagens.

    Alternativas da questão 3551498
  19. Questão 839

    ID 3551497

    Disciplina: Engenharia Mecatrônica

    Assunto: Variáveis de Estado

    Ano: 2024 Banca: FGV - Fundação Getúlio Vargas Órgão: Instituto Nacional de Pesquisas Espaciais


    Uma das grandes vantagens do controle por realimentação de estados é a de garantir total controle da dinâmica do sistema, permitindo alocar todos os polos do sistema em posições desejadas pelo projetista, desde que o sistema em questão seja controlável.

    Considere um sistema dinâmico em malha aberta dado pela seguinte equação:

    em que \(𝑥_1\) , \(𝑥_2\) são estados e 𝑢 a entrada.

    Após a inserção de um controlador por realimentação de estados de ganho 𝐾 = [2 4] , o sistema em malha fechada passa a ter polos em

    Alternativas da questão 3551497
  20. Questão 840

    ID 3551496

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue os itens a seguir.


    No servo-controle visual baseado em posição, omite-se a estimação da postura, e as características da imagem são usadas diretamente, ou seja, o controle é realizado no espaço bidimensional de coordenadas da imagem.

    Alternativas da questão 3551496
Pular para o conteúdo principal