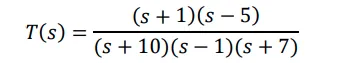Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 961

    ID 3551284

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagrama de Moody e Perda de Carga Localizada e Distribuída

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


    Dado um escoamento de água a 20 ℃ em um tubo horizontal de diâmetro 𝐷 = 5 cm e comprimento 𝐿 = 20 m, sabe-se que o número de Reynolds no regime é Re = 4000, que o fator de atrito no diagrama de Moody para esse caso é aproximadamente f = 0,04 e que a velocidade média do fluido é 3 𝑚/𝑠.

    Considerando que a aceleração da gravidade é 𝑔 ≈ 10 𝑚/𝑠2 , calcule a perda de carga ℎ𝑓 aproximada.

    Alternativas da questão 3551284
  2. Questão 962

    ID 3551282

    Disciplina: Engenharia Mecatrônica

    Assunto: Estabilidade

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


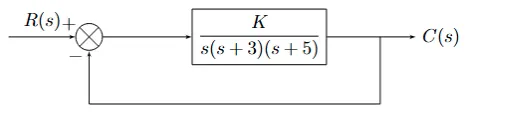
    Considere o sistema de controle em malha fechada a seguir.

    É correto afirmar que o sistema

    Alternativas da questão 3551282
  3. Questão 963

    ID 3551280

    Disciplina: Engenharia Mecatrônica

    Assuntos: Amplificadores Operacionais: Realimentação, Filtros Ativos, Osciladores

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


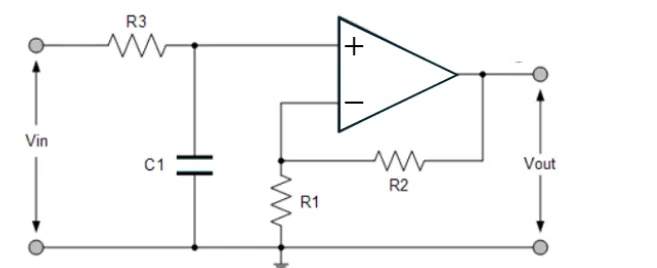
    Considere o circuito composto a seguir.

    Assumindo o amplificador operacional ideal, a função de transferência é

    Alternativas da questão 3551280
  4. Questão 964

    ID 3551279

    Disciplina: Engenharia Mecatrônica

    Assunto: Estabilidade

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


    Considere a função de transferência abaixo, que representa um determinado sistema dinâmico:

    Sobre a estabilidade deste sistema, é correto afirmar que se trata de um sistema

    Alternativas da questão 3551279
  5. Questão 965

    ID 3551278

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagramas Ladder

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


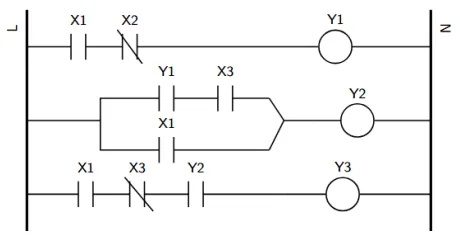
    Considere o diagrama Ladder abaixo com entradas digitais X1, X2, X3 e saídas digitais 𝑌1, 𝑌2, 𝑌3

    Analise os itens a seguir:

    I. Se 𝑋1 = 1 e 𝑋3 = 0, então a saída 𝑌3 será acionada independentemente do valor de 𝑋2.

    II. Se 𝑋2 = 1, a saída 𝑌1 estará necessariamente desligada.

    III. A saída 𝑌2 só pode ser acionada se pelo menos uma das saídas 𝑌1 ou 𝑌3 estiver acionada.

    IV. A saída 𝑌3 só será acionada se a saída 𝑌2 também estiver acionada.

    Está correto o que se afirma em

    Alternativas da questão 3551278
  6. Questão 966

    ID 3551277

    Disciplina: Engenharia Mecatrônica

    Assunto: Mecânica Vibratória: Vibração em Sistemas de 1 e 2 Graus de Liberdade

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Amazônia Azul Tecnologias de Defesa S.A.


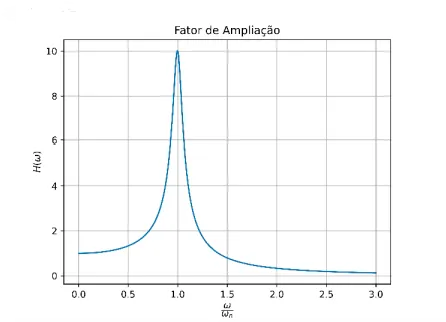
    No estudo de Vibrações Mecânicas, o fator de ampliação dinâmica, ou coeficiente de amplitude, é um importante parâmetro para se analisar a severidade da vibração do sistema para diferentes frequências de excitação. Na figura a seguir, é mostrado o gráfico do fator de ampliação pela razão entre a frequência de excitação e a frequência natural de um sistema com fator de amortecimento igual a 0,05.

    Ao se analisar esse gráfico, é correto concluir que

    Alternativas da questão 3551277
  7. Questão 967

    ID 3551274

    Disciplina: Engenharia Mecatrônica

    Assunto: Composição de Tensões

    Ano: 2026 Banca: FGV - Fundação Getúlio Vargas Órgão: Polícia Civil do Estado do Piauí


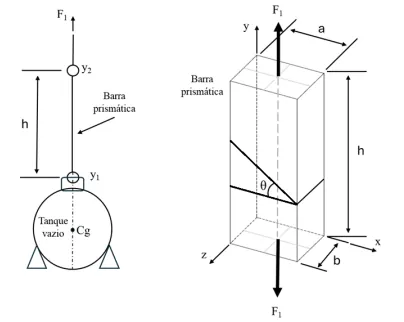
    Uma equipe de montadores especializados foi contratada para içar um tanque em formato de esfera para colocá-lo no local de operação. Na falta de cabo, a equipe resolveu fabricar uma barra prismática de aço maciço homogêneo e isotrópico de comprimento “h”, com dimensões geométricas, conforme mostra a figura.

    A equipe de projetistas e engenheiros, ao se antecipar a um eventual risco de acidente e possibilidade de investigação policial, com perícia técnica, resolveu determinar as tensões em um plano normal e oblíquo. O plano oblíquo foi criado na barra com um ângulo “θ”, conforme a figura.

    Assinale a expressão que representa as tensões normais e de cisalhamento, respectivamente, na região do plano oblíquo, considerando a massa do tanque vazio “Mt”, g = 9,8 m/s2 e as dimensões da barra prismática de acordo com a figura.

    Alternativas da questão 3551274
  8. Questão 968

    ID 3551271

    Disciplina: Engenharia Mecatrônica

    Assuntos: Motores e Ciclos Padrões de Ar: Rankine, Brayton, Diesel, Otto

    Ano: 2025 Banca: PROGEPE - Pró-Reitoria de Gestão de Pessoas Órgão: Universidade Federal do Paraná


    Motores que operam em um ciclo Diesel são, de forma geral, mais eficientes do que aqueles que operam em ciclo Otto (gasolina e etanol) devido:

    Alternativas da questão 3551271
  9. Questão 969

    ID 3551261

    Disciplina: Engenharia Mecatrônica

    Assunto: Metrologia Mecânica e Dimensional

    Ano: 2025 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


    Durante o controle de qualidade em uma empresa metalúrgica, um técnico realiza a verificação dimensional de furos em buchas metálicas para rolamento fabricadas no dia. Utilizando um paquímetro analógico em aço inox de 150mm de resolução 1/50mm, ilustrado na figura abaixo, ele obtém as seguintes leituras do diâmetro interno em uma das peças: 19,92 mm, 19,98 mm, e 20,04 mm. O certificado de calibração do instrumento indica um erro sistemático de – 0,01 mm.
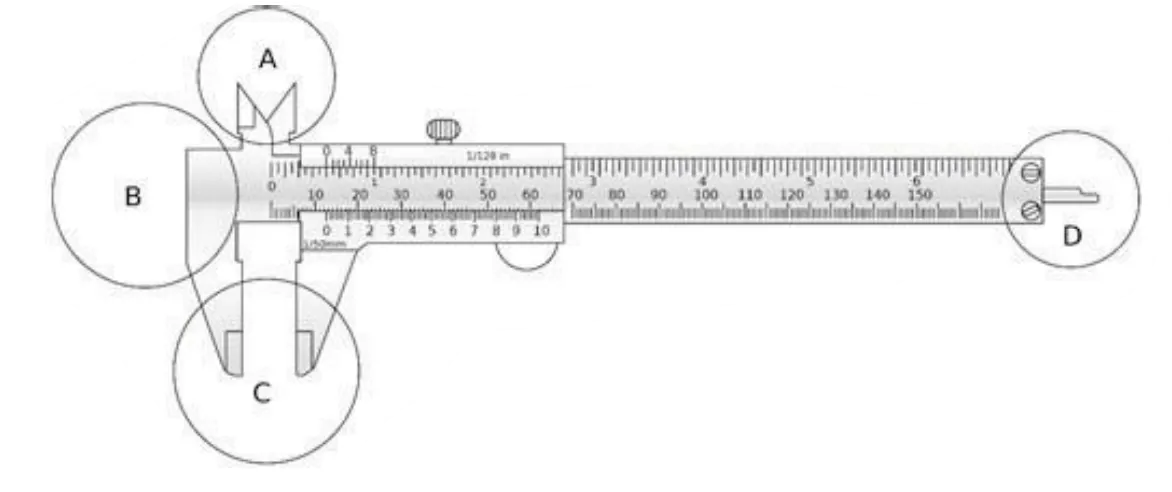
    Hennings. Paquímetro Universal: Detalhamento e Utilização. [S. l.]: Hennings, 2021. Disponível em: https://hennings.com.br/paquimetro-universal-detalhamento-e-utilizacao/. Acesso em: 10 out. 2025.

    Com base nessas informações, analise as seguintes afirmativas:

    I. A resolução do paquímetro é de dois centésimos de milímetro.

    II. Para realizar as medições foram utilizados os bicos fixo e móvel identificados na região C da figura.

    III. O valor médio corrigido com a incerteza total das medições é de 20,00 ± 0,01 mm.

    IV. Considerando que a especificação do desenho técnico para fabricação mecânica desse furo fosse de Ø20,00 ± 0,10 mm, essa peça seria aprovada no controle de qualidade.

    Estão corretas, apenas, as afirmativas em:
    Alternativas da questão 3551261
  10. Questão 970

    ID 3551239

    Disciplina: Engenharia Mecatrônica

    Assunto: Minimização de Funções Lógicas

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Considere a função booleana de três variáveis F(A,B,C) que vale 1 para os mintermos m(1,3,5,7), considerando a numeração padrão m(A,B,C) em binário (A como bit mais significativo). A forma mínima de F é:

    Alternativas da questão 3551239
  11. Questão 971

    ID 3551238

    Disciplina: Engenharia Mecatrônica

    Assunto: Redes de Petri

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Considere a rede de Petri descrita a seguir, com lugares

    P0 (Processo 1 ocioso), P1 (Processo 2 ocioso), R1 (Recurso 1 livre), R2 (Recurso 2 livre), P2 (Processo 1 segurando R1 e aguardando R2 ), P3 (Processo 2 segurando R2 e aguardando R1 ), C1 e C2 (seções críticas). As transições (disparos) são:

    t1 : P0 + R1 → P2

    t2 : P2 + R2 → C1

    t3 : C1 → P0 + R1 + R2

    t4 : P1 + R2 → P3

    t5 : P3 + R1 → C2

    t6 : C2 → P1 + R1 + R2

    A marcação inicial é M0 : 1 ficha em P0 , 1 ficha em P1 , 1 ficha em R1 e 1 ficha em R2 (demais lugares vazios), isto é, M0 = (P0=1, P1=1, R1=1, R2=1; demais=0). Em relação à alcançabilidade e deadlock (impasse) dessa rede, pode-se afirmar que:

    Alternativas da questão 3551238
  12. Questão 972

    ID 3551237

    Disciplina: Engenharia Mecatrônica

    Assunto: Modelagem de Sistemas Dinâmicos

    Ano: 2025 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Empresa Brasileira de Pesquisa Agropecuária


    A respeito de segurança e manutenção de sistemas robóticos, julgue os itens a seguir.


    Os métodos clássicos de detecção e isolamento de falhas em manipuladores robóticos se baseiam no conhecimento prévio do respectivo modelo matemático dinâmico.

    Alternativas da questão 3551237
  13. Questão 973

    ID 3551236

    Disciplina: Engenharia Mecatrônica

    Assunto: Método de Nyquist e Método de Bode/Nichols

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Considere um sistema em malha fechada com realimentação unitária e função de malha aberta

    L(s) = G(s) H(s)

    Admita que L(s) não possui polos no semiplano direito (P = 0). A partir do diagrama de Bode de L(jω), foram obtidas as seguintes informações:

    na frequência de cruzamento de ganho ωgc (onde |L(jωgc)| = 0 dB), a fase é / L(jωgc) ≈ −150º.

    na frequência de cruzamento de fase ωpc (onde / L(jωpc) = −180º), o módulo é |L(jωpc)| ≈ −8 dB

    Com base no método de Nyquist/Bode, esse sistema é:

    Alternativas da questão 3551236
  14. Questão 974

    ID 3551235

    Disciplina: Engenharia Mecatrônica

    Assuntos: Tipos de Motores: CC, Brushless, de Indução, de Passo, Servomotores

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Considere o modelo simplificado de um motor CC (corrente contínua) de ímã permanente, desprezando a indutância de armadura. A tensão de armadura V (V), a resistência R (Ω), a corrente i (A), a velocidade angular ω (rad/s), a constante de força contraeletromotriz Ke (V·s/rad) e a constante de torque Kt (N·m/A) relacionam-se por:

    V = R i + Ke ω; T = Kt i,

    com Kt = Ke . Para uma tensão V fixa e carga que exige maior torque, deseja-se aumentar o torque disponível em regime permanente, sem alterar V. A alteração de parâmetro que tende a aumentar o torque de regime, para a mesma velocidade ω, é:

    Alternativas da questão 3551235
  15. Questão 975

    ID 3551234

    Disciplina: Engenharia Mecatrônica

    Assunto: Sensores e Transdutores

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Na automação industrial, diferentes tipos de sensores são empregados para monitorar variáveis ou detectar a presença de materiais. Um sensor indutivo é utilizado principalmente para detectar:

    Alternativas da questão 3551234
  16. Questão 976

    ID 3551233

    Disciplina: Engenharia Mecatrônica

    Assuntos: Dispositivos Passivos e Principais Circuitos: Diodos, Transistores Bipolares, Transistores de Efeito de Campo

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em um circuito com transistor NPN (emissor aterrado), o coletor é ligado a +10 V por um resistor RC = 1 kΩ e a base é ligada a +5 V por um resistor RB = 100 kΩ. Considere VBE ≈ 0,7 V, β ≈ 100 e VCE(sat) ≈ 0,2 V. Nesse circuito, o transistor opera na região:

    Alternativas da questão 3551233
  17. Questão 977

    ID 3551232

    Disciplina: Engenharia Mecatrônica

    Assunto: Estabilidade

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Um sistema amostrado (controle digital) em malha fechada com realimentação unitária possui planta discreta G(z) = 0,4/(z − 0,6) e compensador digital do tipo PI (Proporcional–Integral) na forma C(z) = K·(z − 0,2)/(z − 1), obtido por aproximação Z/S. Para K real, a equação característica do sistema em malha fechada é:

    z² + (−1,6 + 0,4K)·z + (0,6 − 0,08K) = 0

    Para um polinômio de 2ª ordem z² + a1 ·z + a0 , a estabilidade no domínio Z (polos dentro do círculo unitário) pode ser verifi cada pelo critério de Jury: |a0 | < 1, 1 + a1 + a0 > 0 e 1 − a1 + a0 > 0. O intervalo de K que garante estabilidade é:

    Alternativas da questão 3551232
  18. Questão 978

    ID 3551231

    Disciplina: Engenharia Mecatrônica

    Assuntos: Tipos de Motores: CC, Brushless, de Indução, de Passo, Servomotores

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em um sistema de posicionamento incremental de uma mesa linear, deseja-se controle direto por pulsos, repetibilidade de posição e torque de retenção em baixa velocidade, com solução simples para comando e interface. O motor mais adequado para esse cenário é o motor:

    Alternativas da questão 3551231
  19. Questão 979

    ID 3551230

    Disciplina: Engenharia Mecatrônica

    Assunto: Circuitos Sequenciais: Flip-flops

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Deseja-se implementar um contador síncrono de 2 bits, com saída (Q1 Q0) , que percorra a sequência de estados 00 → 01 → 10 → 11 → 00 a cada borda de subida do clock. Considere que os dois flip-flops são do tipo D e que não há sinal de reset externo. A lógica mínima para as entradas D1 e D0 , em função de Q1 Q0

    Alternativas da questão 3551230
  20. Questão 980

    ID 3551229

    Disciplina: Engenharia Mecatrônica

    Assunto: Acionadores Eletro-mecânicos

    Ano: 2026 Banca: SELECON - Instituto Nacional de Seleções e Concursos Órgão: Empresa Gerencial de Projetos Navais


    Em automação industrial, os atuadores são dispositivos que transformam sinais elétricos em ações físicas. Nesse contexto, um relé é considerado atuador porque:

    Alternativas da questão 3551229
Pular para o conteúdo principal