Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 881

    ID 3551426

    Disciplina: Engenharia Mecatrônica

    Assunto: Comandos Eletropneumáticos Básicos

    Ano: 2023 Banca: FUNPAR NC UFPR - Universidade Federal do Paraná Órgão: Instituto Federal do Paraná


    Qual das seguintes alternativas descreve uma desvantagem do uso de automação eletropneumática em processos industriais?

    Alternativas da questão 3551426
  2. Questão 882

    ID 3551425

    Disciplina: Engenharia Mecatrônica

    Assuntos: Relés, Contatos, Contatores, Proteção, Sinalização

    Ano: 2023 Banca: FUNDEP Gestão de Concursos Órgão: Companhia Energética de Minas Gerais


    Uma arquitetura típica de um relé numérico consiste em um ou mais microprocessadores, alguma memória, entradas e saídas digitais e entradas e saídas analógicas e uma fonte de alimentação. Quando existem vários processadores, normalmente um ou mais ficam dedicados exclusivamente à execução dos algoritmos de proteção do relé, enquanto os demais implementam as lógicas associadas e executam a interface homem-máquina.

    RUSH, Peter. Proteção e automação de redes: conceito e aplicação. São Paulo: Edgard Blücher Ltda., 2011. p. 103,106 (adaptado).

    Considerando esse contexto, analise as afirmativas a seguir e a relação proposta entre elas.

    I. O elemento DSP em um relé numérico normalmente possui capacidade suficiente de processamento, uma vez que para o cálculo da função de proteção do relé apenas parte da capacidade de processamento é utilizada. A capacidade excedente é disponibilizada para perfazer outras funções.

    PORQUE

    II. Um relé numérico junto a um transformador de corrente de proteção pode executar cálculos derivados das medições, como o cálculo de energia, possibilitando atender ao propósito de tarifação.

    Assinale a alternativa correta.

    Alternativas da questão 3551425
  3. Questão 883

    ID 3551420

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Hidráulicos

    Ano: 2023 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Instituto Federal Catarinense


    Em relação à tecnologia de atuadores e suas características de funcionamento, assinale V, se verdadeiro, ou F, se falso, nas afirmações abaixo.

    ( ) Os acionamentos pneumáticos têm como característica alta precisão no posicionamento.

    ( ) Acionamentos hidráulicos se caracterizam pela capacidade de movimentação de grandes cargas.

    ( ) Acionamentos pneumático apresentam altas velocidades de movimentação.

    ( ) Acionamentos elétricos se caracterizam principalmente pela alta capacidade de posicionamento.

    A ordem correta de preenchimentos dos parênteses, de cima para baixo, é:

    Alternativas da questão 3551420
  4. Questão 884

    ID 3551418

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2023 Banca: COPERVE UFSC - Comissão Permanente de Vestibular da Universidade Federal de Santa Catarina Órgão: Universidade Federal de Santa Catarina


    A figura abaixo apresenta um robô definido no espaço plano com cadeia cinemática do tipo RRP, sendo que R representa uma junta de revolução e P representa uma junta do tipo prismática.
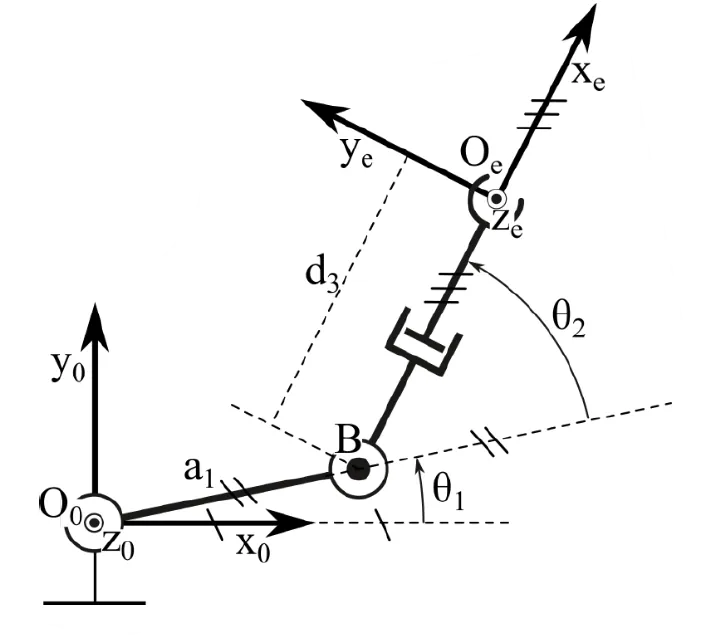
    O robô RRP possui como base de referência o sistema de coordenadas O0–x0y0z0 e o sistema de coordenadas Oe–xeyeze fixo no elo do efetuador. A primeira junta de revolução tem seu eixo de rotação na direção e sentido do eixo z0 (perpendicular aos eixos x0 e y0, ou seja, saindo da página) passando pela origem do sistema de coordenadas da base em O0, com deslocamento de junta definido pelo ângulo θ1, medido entre o eixo x0 e a reta definida pelos pontos O0 e B, sobre o elo a1. A segunda junta de revolução tem eixo de rotação paralelo ao eixo da primeira junta de revolução, ou seja, na direção e sentido de z0, mas passando pelo ponto B, com deslocamento de junta definido pelo ângulo θ2, medido entre a reta definida entre os pontos O0 e B (alongamento tracejado na figura) e a reta definida entre os pontos B e a origem Oe. A terceira junta prismática tem seu eixo na direção e sentido do eixo xe (eixo x do sistema de coordenadas do efetuador) definido pela relação

    xe = \(\frac{O_{e-B}}{\ \left|\left|O_e-B\right|\right|}\)

    passando pelo ponto B, com deslocamento d3, correspondente à distância entre os pontos B e Oe.

    Com respeito ao robô RRP, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.

    ( ) Não é possível gerar movimento de deslocamento para o efetuador do robô RRP na direção de z0.

    ( ) O robô RRP possui quatro graus de mobilidade.

    ( ) O volume de trabalho do robô RRP é cilíndrico.

    ( ) O robô RRP não possui singularidades.
    Alternativas da questão 3551418
  5. Questão 885

    ID 3551417

    Disciplina: Engenharia Mecatrônica

    Assunto: Circuitos Pneumáticos e Comandos Sequenciais

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


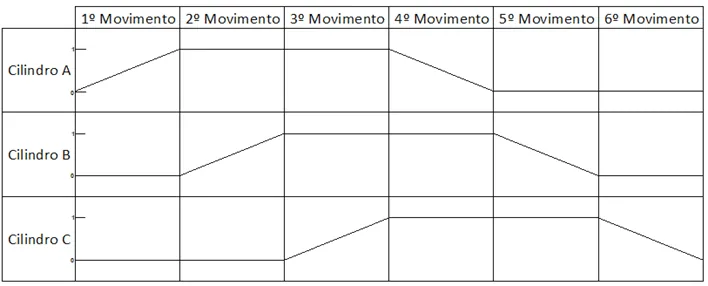
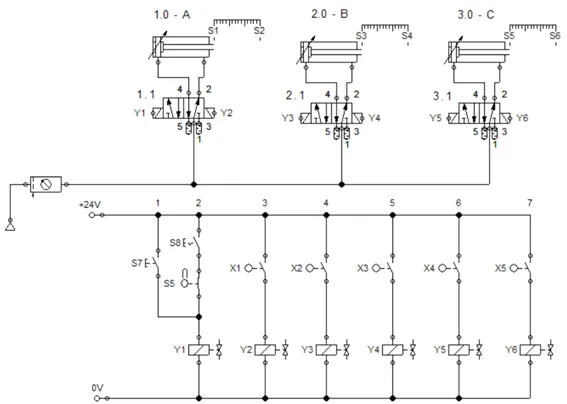
    Analise o circuito eletropneumático e o diagrama trajeto/passo a seguir. Assinale a alternativa que contenha a montagem correta dos sensores para que o circuito funcione segundo o diagrama trajeto/passo:

    Diagrama trajeto/passo

    Fonte: IFSP, 2023.

    Alternativas da questão 3551417
  6. Questão 886

    ID 3551416

    Disciplina: Engenharia Mecatrônica

    Assunto: Temporizadores e Sensores

    Ano: 2023 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


    Os sensores fotoelétricos são elementos muito importantes para percepção e identificação de objetos e apresentam principalmente três maneiras de detecção: por reflexão, por barreira e difuso. Sobre esses sensores, é correto afirmar que:

    Alternativas da questão 3551416
  7. Questão 887

    ID 3551415

    Disciplina: Engenharia Mecatrônica

    Assunto: Válvulas de Controle e Elementos Finais

    Ano: 2023 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Instituto Federal de Educação, Ciência e Tecnologia de Santa Catarina


    Qual dos seguintes tipos de válvula de controle é mais comumente usado na indústria?

    Alternativas da questão 3551415
  8. Questão 888

    ID 3551414

    Disciplina: Engenharia Mecatrônica

    Assuntos: Tipos de Motores: CC, Brushless, de Indução, de Passo, Servomotores

    Ano: 2023 Banca: Instituto Consulpam - Consultoria Público-Privada Órgão: Prefeitura Municipal de Teutônia


    Na construção de robôs nos meios educacionais, o estudante combina diversos componentes para a construção da máquina. Um desses componentes caracteriza-se por ser um modelo de motor elétrico, de corrente contínua (CC) e de corrente alternada (CA), empregado para o posicionamento de alta precisão, reversão rápida e aplicações de alto desempenho. Assinale a alternativa que apresenta o nome deste elemento empregado na robótica.

    Alternativas da questão 3551414
  9. Questão 889

    ID 3551413

    Disciplina: Engenharia Mecatrônica

    Assuntos: Eletrônica de Potência: Retificadores, Inversores, PWM

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


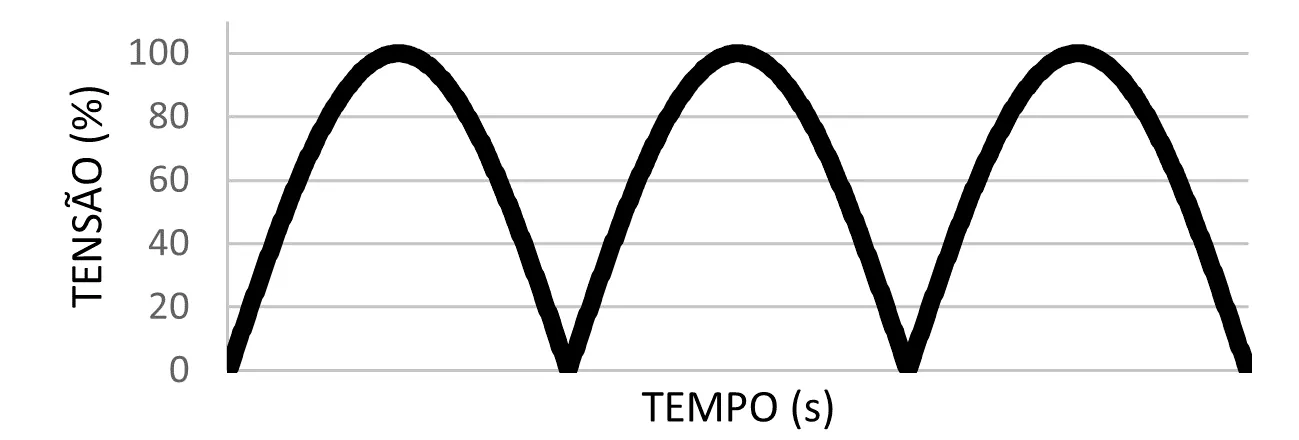
    A imagem a seguir ilustra a saída de um circuito retificador.

    Fonte: IFSP, 2023.

    A respeito desse circuito, pode-se dizer que se trata de um circuito retificador do tipo:

    Alternativas da questão 3551413
  10. Questão 890

    ID 3551412

    Disciplina: Engenharia Mecatrônica

    Assunto: Válvulas de Controle e Elementos Finais

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Petróleo Brasileiro S.A.


    Julgue os itens subsequentes, relacionados a válvulas de controle e seus acessórios.


    As válvulas de controle permitem direcionar o fluxo de um fluido em uma tubulação, podendo ser acionadas por meio hidráulico, pneumático ou elétrico.

    Alternativas da questão 3551412
  11. Questão 891

    ID 3551410

    Disciplina: Engenharia Mecatrônica

    Assunto: Álgebra de Boole

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Federal do ABC


    Um circuito digital combinacional é composto por duas portas lógicas “E”, sendo a primeira conectada nas entradas A e B e a segunda conectada nas entradas A e C, e uma porta “OU” que recebe a saída das duas portas anteriores para produzir a saída S.

    Assinale a alternativa que represente um circuito lógico equivalente.

    Alternativas da questão 3551410
  12. Questão 892

    ID 3551409

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagramas Ladder

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


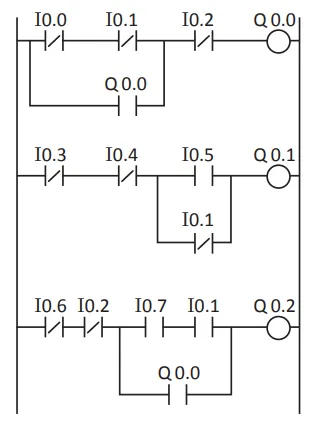
    O diagrama a seguir apresenta uma programação de um controlador lógico programável (CLP) em linguagem Ladder em que as saídas Q 0.0, Q 0.1 e Q 0.2 acionam três válvulas pneumáticas para a aplicação em diferentes tarefas no processo.

    Após a execução do ciclo, conforme mostrado no diagrama (com todas entradas em nível baixo na entrada do CLP) e após a realização da varredura nas entradas, observou-se que I0.0 e I0.1 alteraram seus status devido ao nível alto na entrada do CLP.

    Com base na situação e no diagrama apresentados, verifica-se que apenas

    Alternativas da questão 3551409
  13. Questão 893

    ID 3551405

    Disciplina: Engenharia Mecatrônica

    Assunto: SCADA e Sistemas Supervisórios

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


    Na automação, a sigla SCADA (Supervisory Control And Data Acquisition) refere-se a sistemas de supervisão, controle e aquisição de dados. Um sistema supervisório destina-se a capturar informações sobre um processo de produção e armazená-las em um banco de dados. As informações vêm de sensores que capturam dados específicos (conhecidos como variáveis de processo) da planta industrial.

    O sistema SCADA é caracterizado por possuir, separadamente, o elemento de controle, normalmente um PLC (Programmable Logic Controller ou Controlador Lógico Programável), e o elemento de supervisão, geralmente um computador com um software supervisório. A supervisão de um processo com o sistema SCADA ocorre por meio da leitura de variáveis de processos no campo. Os valores dessas variáveis são associados a objetos do sistema chamados Tags.

    Considerando a utilização da referida tecnologia para supervisão de sistemas industriais, avalie as afirmações a seguir.

    I. No sistema de supervisão, podem existir dois tipos de objetos de alarme, o sumário e o histórico.

    II. A medição dos estados é feita automaticamente, em tempo real, por equipamentos como controladores programáveis, unidades de aquisição, terminais remotos e dispositivos eletrônicos inteligentes.

    III. O Tag tipo PLC é usado na troca de informações com os equipamentos de aquisição de dados utilizando drivers de I/O de acordo com o tipo do equipamento.

    É correto o que se afirma em

    Alternativas da questão 3551405
  14. Questão 894

    ID 3551402

    Disciplina: Engenharia Mecatrônica

    Assunto: CNC - Comando Numérico Computadorizado

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Universidade Federal do ABC


    É correto afirmar que um software CAM é utilizado para:

    Alternativas da questão 3551402
  15. Questão 895

    ID 3551401

    Disciplina: Engenharia Mecatrônica

    Assunto: Conversores Analógico-Digital (AD) e Digital-Analógico (DA)

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


    Um microcontrolador tem conversores analógicos digitais internos. Esses conversores são responsáveis por transformar uma entrada analógica de tensão externa em um valor digital interno. Para que essa conversão ocorra de maneira correta, devem ser obedecidos os valores máximos e mínimos de tensão permitidos pelo microcontrolador e a quantidade de bits com que esse conversor trabalha. Um microcontrolador que trabalha em uma faixa de tensão de 0 a 5,0 Volts e com 10 bits faz a leitura de um sensor de temperatura que consegue ler temperaturas entre 0 e 100ºC e tem, como saída, tensões de 0 a 5,0 Volts. Pode-se afirmar que:

    Alternativas da questão 3551401
  16. Questão 896

    ID 3551400

    Disciplina: Engenharia Mecatrônica

    Assuntos: Relés, Contatos, Contatores, Proteção, Sinalização

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


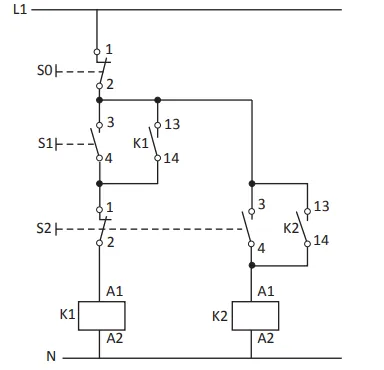
    Na figura a seguir, é representado um sistema em que se utiliza um diagrama de comando com duas motobombas, acionadas pelos contatores K1 (motobomba 1) e K2 (motobomba 2).

    A partir da análise do diagrama, assinale a opção correta.

    Alternativas da questão 3551400
  17. Questão 897

    ID 3551399

    Disciplina: Engenharia Mecatrônica

    Assunto: Medição de Temperatura

    Ano: 2023 Banca: FUNPAR NC UFPR - Universidade Federal do Paraná Órgão: Instituto Federal do Paraná


    O higrômetro de bulbo molhado é um analisador de umidade utilizado na medição e controle da umidade do ar atmosférico. Seu funcionamento é baseado na diferença de temperatura indicada por dois termômetros, um de bulbo seco e outro de bulbo umedecido. A amostra a ser analisada deve circular entre esses bulbos com velocidade não inferior a:

    Alternativas da questão 3551399
  18. Questão 898

    ID 3551398

    Disciplina: Engenharia Mecatrônica

    Assunto: Diagramas Ladder

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


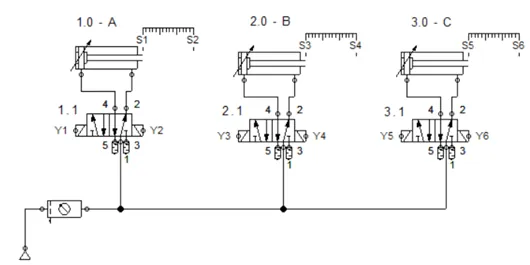
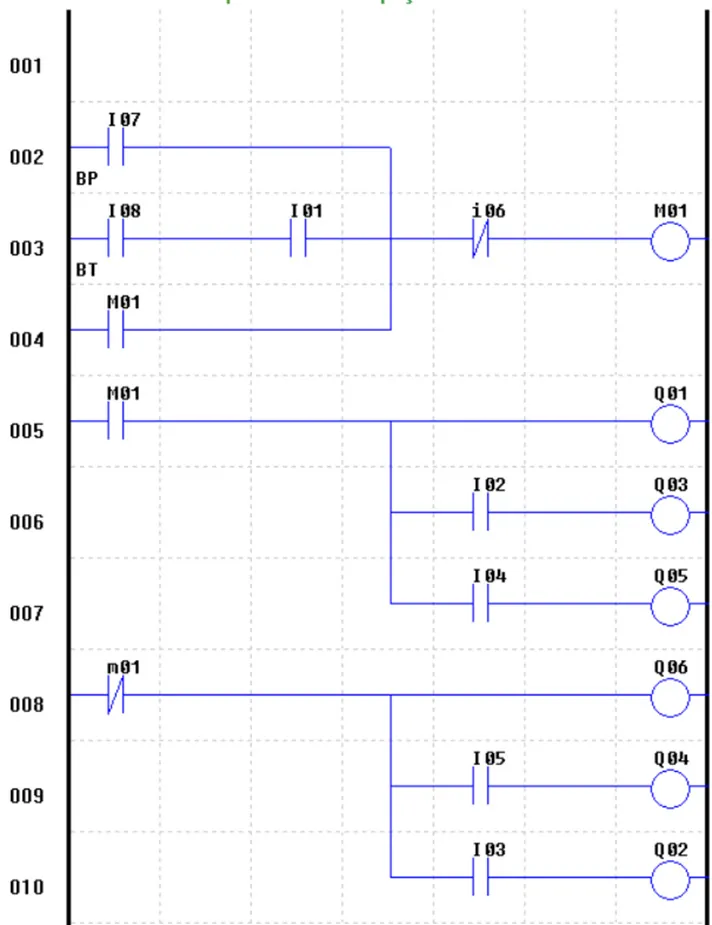
    Analise o circuito eletropneumático a seguir e o código LADDER que o controla. Assinale a alternativa que representa a sequência algébrica da movimentação do sistema (BP-Botão pulsante e BT-Botão com trava):

    Fonte: IFSP, 2023.

    Alternativas da questão 3551398
  19. Questão 899

    ID 3551397

    Disciplina: Engenharia Mecatrônica

    Assunto: Transformação de Coordenadas

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Serviço Social da Indústria - São Paulo


    Assinale a opção que apresenta a principal contribuição do algoritmo de Denavit-Hartenberg à robótica.

    Alternativas da questão 3551397
  20. Questão 900

    ID 3551395

    Disciplina: Engenharia Mecatrônica

    Assunto: Programação e Controle

    Ano: 2023 Banca: IFSP - Instituto Federal de Educação, Ciência e Tecnologia de São Paulo Órgão: Instituto Federal de Educação, Ciência e Tecnologia de São Paulo


    Dentro da indústria de manufatura, a programação offline (OLP) tem se tornado uma prática comum na programação de robôs. Com relação à OLP, qual das seguintes afirmações é verdadeira?

    Alternativas da questão 3551395
Pular para o conteúdo principal