Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 841

    ID 3551495

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2024 Banca: CETEC - Centro de Educação Tecnológica do Estado do Ceará Órgão: Secretaria de Educação do Estado do Ceará


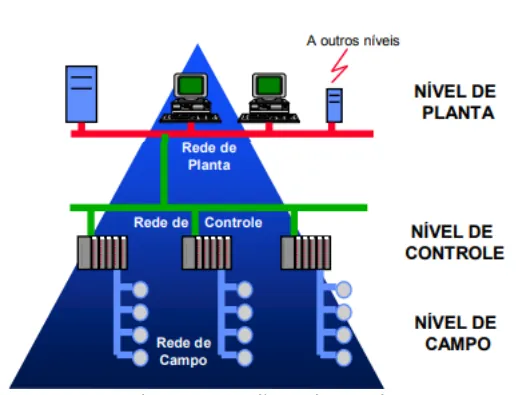
    A pirâmide de automação é uma representação visual que visa organizar e ilustrar, de forma hierárquica, os cinco níveis de controle e de trabalho existentes no setor industrial e como tudo se relaciona na prática. Nesta temática, o 2º nível (nível 2) refere-se aos dispositivos que realizam o controle automatizado das atividades dos equipamentos da planta industrial. Esses dispositivos são compostos, principalmente, por elementos tais como a(s)/o(s):
    Alternativas da questão 3551495
  2. Questão 842

    ID 3551491

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue os itens a seguir.


    Em servo-controle visual, transformações entre sistemas de referência distintos podem ser caracterizadas por matrizes de transformação homogênea, que contemplam ações de translação, rotação e escalonamento.

    Alternativas da questão 3551491
  3. Questão 843

    ID 3551490

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


    Assinale a alternativa que preencha corretamente a lacuna. Dentro da linguagem de programação e diagramas Ladder, a instrução ______ tem o seguinte comportamento: Energizar uma saída com retenção.

    Alternativas da questão 3551490
  4. Questão 844

    ID 3551488

    Disciplina: Engenharia Mecatrônica

    Assunto: Conceitos Gerais de Instrumentação Industrial

    Ano: 2024 Banca: CETEC - Centro de Educação Tecnológica do Estado do Ceará Órgão: Secretaria de Educação do Estado do Ceará


    No estudo da automação em sistemas industriais é necessário determinar as condições do sistema e obter os valores das variáveis físicas do ambiente a ser monitorado. Essa é a função dos sensores. Diferentes tipos e tecnologias de sensores comumente utilizados em aplicações industriais são apresentados a seguir, juntamente com suas características principais - princípios de funcionamento e simbologias. Neste contexto, associe a COLUNA I com a COLUNA II.

    COLUNA I

    COLUNA II

    1

    Sensores indutivos

    ( ) são dispositivos eletrônicos que detectam proximidade de materiais orgânicos, plásticos, pós, líquidos, etc., sem a necessidade de contato.

    2

    Sensores

    capacitivos

    ( ) possuem um emissor e um receptor de luz infravermelha, invisível ao olho humano. O emissor envia um feixe de luz através de um diodo emissor de luz e o receptor, composto por um fotodiodo ou fototransistor, é capaz de detectar o feixe emitido.

    3

    Sensores

    magnéticos

    ( ) são dispositivos eletrônicos que detectam proximidade de elementos metálicos sem a necessidade de contato.

    4

    Sensores ópticos (fotoelétricos)

    ( ) podem ser ativados pela proximidade de um campo magnético produzido por um ímã, acionando um contato normalmente aberto na sua saída.

    A sequência obtida é respectivamente:

    Alternativas da questão 3551488
  5. Questão 845

    ID 3551487

    Disciplina: Engenharia Mecatrônica

    Assuntos: Relés, Contatos, Contatores, Proteção, Sinalização

    Ano: 2024 Banca: CETEC - Centro de Educação Tecnológica do Estado do Ceará Órgão: Secretaria de Educação do Estado do Ceará


    Ao selecionar uma chave eletromecânica, muitas vezes chamada de chave eletrônica para uso com circuitos eletrônicos ou elétricos, é útil ter um bom entendimento das especificações e parâmetros. Quanto os estes dispositivos, podemos afirmar que:

    Alternativas da questão 3551487
  6. Questão 846

    ID 3551485

    Disciplina: Engenharia Mecatrônica

    Assuntos: Componentes de Robôs Industriais: Atuadores, Sensores e Ligamentos

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    Acerca da interação humano-robô (IHR), julgue os itens subsequentes.


    Unidades de medição inercial são utilizadas para sensoriamento de informações acústicas provenientes do usuário.

    Alternativas da questão 3551485
  7. Questão 847

    ID 3551484

    Disciplina: Engenharia Mecatrônica

    Assunto: Aritmética Binária

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


    Um determinado processo em máquina binária está somando os números binários (10100100)2 com (00111001)2. No final da operação aritmética, o processo deve apresentar o complemento de 2 da soma, porém, na base hexadecimal. Assinale a alternativa que apresenta corretamente o que será exibido.

    Alternativas da questão 3551484
  8. Questão 848

    ID 3551483

    Disciplina: Engenharia Mecatrônica

    Assuntos: Cinemática e Dinâmica de Mecanismos: Dispositivos Articulados, Cames e Trem de Engrenagens

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


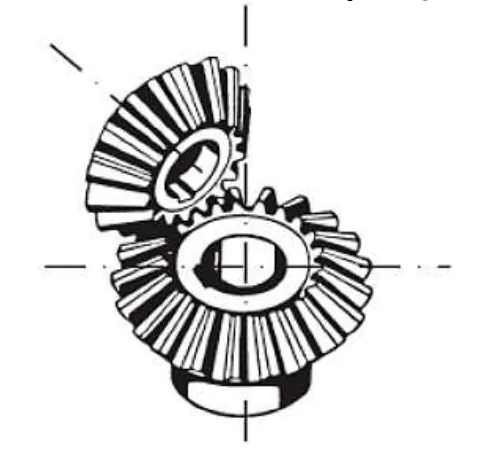
    A figura a seguir é um conjunto de engrenagens que atende a determinadas aplicações.

    Assinale a alternativa correta que indique qual aplicação é atendida por esse sistema de engrenagens.

    Alternativas da questão 3551483
  9. Questão 849

    ID 3551480

    Disciplina: Engenharia Mecatrônica

    Assunto: Registradores e Contadores

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


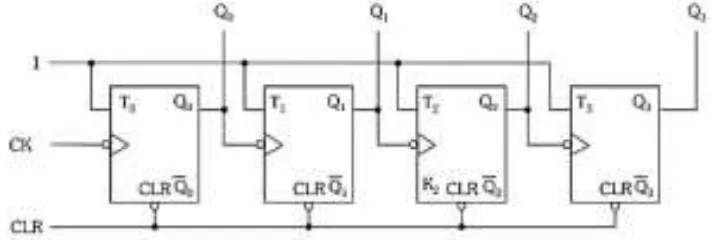
    Analise a figura abaixo.

    Assinale a alternativa que corresponda à montagem apresentada.

    Alternativas da questão 3551480
  10. Questão 850

    ID 3551479

    Disciplina: Engenharia Mecatrônica

    Assunto: Sensores e Transdutores

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


    O mundo hoje tem muitos sistemas controlados por computadores e outros dispositivos digitais. Está comum encontrarmos sistemas que se utilizam de encoders como elementos de realimentação de posição angular. Dentre destes dispositivos, temos alguns tipos. O tipo que consiste em um disco de material translúcido, marcado com listras alternadamente transparentes e opacas, alinhadas radialmente e com um fototransmissor, que é a fonte de luz, e que fica localizado de um lado do disco, enquanto um fotorreceptor fica do outro do disco, atuando quando o disco gira. Quando o disco gira o feixe de luz é alternadamente transmitido e interrompido. Assim, a saída do fotorreceptor é um trem de pulso, cuja frequência é proporcional à velocidade de rotação do disco. Esse enconder é conhecido por ______.

    Assinale a alternativa que preencha corretamente a lacuna.

    Alternativas da questão 3551479
  11. Questão 851

    ID 3551477

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    Com relação a técnicas de processamento digital de imagens em visão computacional aplicada à robótica, julgue os próximos itens.


    Segmentação corresponde ao particionamento de regiões na imagem que tenham significados específicos para determinada aplicação.

    Alternativas da questão 3551477
  12. Questão 852

    ID 3551475

    Disciplina: Engenharia Mecatrônica

    Assunto: Programação e Controle

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue os itens a seguir.


    O servo-controle visual estabelece um sistema de controle em malha fechada, em que o processamento de imagens gera informações a serem realimentadas para o controlador.

    Alternativas da questão 3551475
  13. Questão 853

    ID 3551474

    Disciplina: Engenharia Mecatrônica

    Assuntos: Redes Industriais e Protocolos (Modbus, Profibus, CAN, Ethernet/IP)

    Ano: 2024 Banca: CETEC - Centro de Educação Tecnológica do Estado do Ceará Órgão: Secretaria de Educação do Estado do Ceará


    Em função dos dispositivos conectados é possível dividir as redes industriais em três tipos, conforme a figura abaixo

    Estrutura da automação industrial

    Neste contexto, associe o tipo de rede industrial (COLUNA I) com sua descrição e caracterização (COLUNA II)

    REDE INDUSTRIAL

    DESCRIÇÃO/ CARACTERIZAÇÃO

    1

    Redes de

    Sensores ou

    Sensorbus

    ( ) são redes apropriadas para interligar sensores e atuadores discretos tais como chaves limites (limit switches), contactores. São exemplos de rede Sensorbus: ASI, Seriplex, CAN e LonWorks.

    2

    Redes de Dispositivos ou

    Devicebus

    ( ) são redes capazes de interligar dispositivos mais genéricos como CLPs, outras remotas de aquisição de dados e controle, conversores AC/DC, relés de medição inteligentes, drivers dos mais variados. Exemplos: ProfibusDP, DeviceNet, Interbus-S, SDS, LonWorks, CAN, ControlNet, ModbusPlus.

    3

    Redes de

    Instrumentação

    ou Fieldbus

    ( ) São redes concebidas para integrar instrumentos analógicos no ambiente industrial, como transmissores de vazão, NÍVEL DE CAMPO NÍVEL DE CONTROLE NÍVEL DE PLANTA A outros níveis Rede de Controle Rede de Planta Rede de Campo 15 pressão, temperatura, válvulas de controle, entre outros instrumentos. Exemplos: Foundation Fieldbus-H1, HART e Profibus-PA.

    A sequência está correta em

    Alternativas da questão 3551474
  14. Questão 854

    ID 3551471

    Disciplina: Engenharia Mecatrônica

    Assunto: Visão Computacional e Visão de Máquina

    Ano: 2024 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Centro de Tecnologia da Informação Renato Archer


    Com relação a técnicas de processamento digital de imagens em visão computacional aplicada à robótica, julgue os próximos itens.


    A transformada de Hough corresponde a uma técnica para suavizar as bordas de determinada forma geométrica na imagem.

    Alternativas da questão 3551471
  15. Questão 855

    ID 3551468

    Disciplina: Engenharia Mecatrônica

    Assuntos: Dispositivos Passivos e Principais Circuitos: Diodos, Transistores Bipolares, Transistores de Efeito de Campo

    Ano: 2024 Banca: IBFC - Instituto Brasileiro de Formação e Capacitação Órgão: Indústria de Material Bélico do Brasil


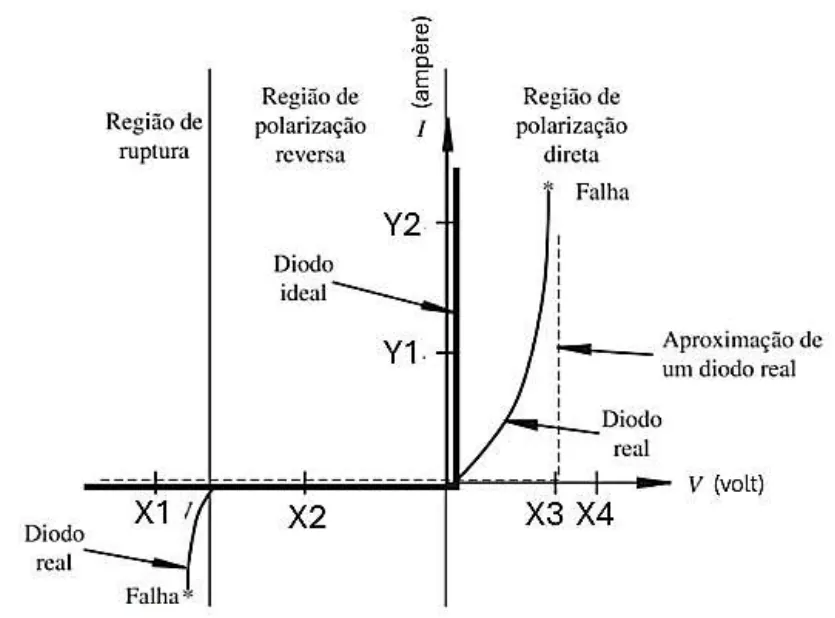
    Analise a figura abaixo, e assinale a alternativa correta aos valores solicitados (X1, X2, X3, X4, Y1 e Y2).

    Curvas ideais e reais de um díodo de silício

    Alternativas da questão 3551468
  16. Questão 856

    ID 3551466

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Petróleo Brasileiro S.A.


    Julgue os itens subsequentes, relativos à automação hidráulica e à automação pneumática.


    O controlador lógico programável (CLP) é um dispositivo eletrônico utilizado em sistemas hidráulicos para processar informações digitais; todavia ele é inadequado para processar comandos síncronos de variáveis como pressão ou temperatura.

    Alternativas da questão 3551466
  17. Questão 857

    ID 3551464

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2023 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Serviço Social da Indústria - São Paulo


    A principal função de um controlador lógico programável (CLP) na automação industrial é

    Alternativas da questão 3551464
  18. Questão 858

    ID 3551460

    Disciplina: Engenharia Mecatrônica

    Assuntos: Tipos de Motores: CC, Brushless, de Indução, de Passo, Servomotores

    Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes


    Os motores de passo giram a um deslocamento angular predeterminado em resposta a uma entrada lógica e são encontrados nos controladores de papel em impressoras e em outros equipamentos periféricos de computador, como no posicionamento da cabeça do disco magnético.

    RASHID, M. H. Eletrônica de potência. São Paulo: Pearson, 2014 (adaptado).

    Considerando esse tipo de motor, avalie as afirmações a seguir.

    I. Os motores de passo são máquinas para controle de posição em malha aberta.

    II. Os motores de passo são dispositivos eletromecânicos de movimento, utilizados, principalmente, para converter a informação em formato digital para movimento mecânico.

    III. Para um motor de passo de relutância variável, é necessário apenas inverter o sentido da corrente nos enrolamentos do estator a fim de conseguir a rotação.

    É correto o que se afirma em

    Alternativas da questão 3551460
  19. Questão 859

    ID 3551458

    Disciplina: Engenharia Mecatrônica

    Assunto: Atuadores Pneumáticos e Válvulas Direcionais

    Ano: 2023 Banca: VUNESP - Fundação para o Vestibular da Universidade Estadual Paulista Órgão: Empresa Paraibana de Comunicação


    Um cilindro pneumático possui diâmetro interno da camisa de 50 mm, e sua haste tem diâmetro de 20 mm. Para que a força de retração desse cilindro seja de 150 kgf, a pressão a ser aplicada ao cilindro é de aproximadamente:

    Alternativas da questão 3551458
  20. Questão 860

    ID 3551456

    Disciplina: Engenharia Mecatrônica

    Assunto: Cinemática Direta e Inversa

    Ano: 2023 Banca: IFMG - Instituto Federal de Minas Gerais Órgão: Instituto Federal de Minas Gerais


    Um manipulador antropomórfico com 6 juntas revolutas está sendo usado para mover peças em uma linha de produção automotiva. É possível afirmar que o Espaço de Trabalho do manipulador tem dimensão:

    Alternativas da questão 3551456
Pular para o conteúdo principal