Banco de Questões

A ferramenta completa para a sua preparação em concursos

Questões de Engenharia Mecatrônica

9.006 questões encontradas

  1. Questão 361

    ID 3552173

    Disciplina: Engenharia Mecatrônica

    Assunto: Transformação de Coordenadas

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    A arquitetura de um manipulador robótico deve se adequar ao problema particular a ser tratado. As juntas devem ser tais que permitam que a extremidade do manipulador possa ser configurada ao longo de um envelope de trabalho que contenha o objeto a ser manipulado. A respeito dos manipuladores robóticos, julgue os itens que se seguem.


    Matrizes de transformação homogênea entre segmentos do manipulador, ligados por juntas, dependem das variáveis de junta.
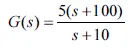
    Alternativas da questão 3552173
  2. Questão 362

    ID 3552172

    Disciplina: Engenharia Mecatrônica

    Assunto: SCADA e Sistemas Supervisórios

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    Em sistemas automatizados complexos, é conveniente criar uma interface amigável a fim de facilitar o trabalho da equipe encarregada de sua operação. Essa interface, eficiente e ergonômica, é designada, no mercado, como sistema supervisório ou interface homem-máquina (IHM). Com relação a esse sistema e à automação industrial, julgue os itens seguintes.


    A IHM recebe sinais vindos do controlador lógico programável (CLP) e do operador e envia sinais para o CLP interagir com os equipamentos instalados na planta industrial.

    Alternativas da questão 3552172
  3. Questão 363

    ID 3552171

    Disciplina: Engenharia Mecatrônica

    Assuntos: Ações de Controle: On-off, Proporcional, Integral e Derivativa

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    O projeto do controlador de um processo dinâmico é feito a partir de especificações de desempenho que poderão ser fornecidas em termos de resposta temporal ou resposta em frequência. No caso de especificações de desempenho no domínio do tempo, tem-se a resposta transitória, normalmente para uma excitação do tipo degrau, e a resposta em regime permanente, para certos tipos de excitações. A respeito dos controladores dinâmicos e das técnicas de controle, julgue os itens subsequentes.


    O compensador proporcional-derivativo (PD), quando em cascata com o processo a ser controlado, insere um pólo, da função de transferência de malha aberta, na origem do plano complexo.

    Alternativas da questão 3552171
  4. Questão 364

    ID 3552170

    Disciplina: Engenharia Mecatrônica

    Assuntos: Dispositivos Passivos e Principais Circuitos: Diodos, Transistores Bipolares, Transistores de Efeito de Campo

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


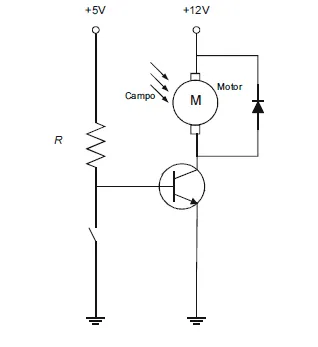
    Considerando o circuito na figura acima, no qual o transistor bipolar de junção tem como função excitar o motor de corrente contínua com imã permanente, julgue os itens subsequentes.


    Quando saturado, o transistor apresenta tensão elétrica entre coletor e emissor em torno de 2 V.

    Alternativas da questão 3552170
  5. Questão 365

    ID 3552169

    Disciplina: Engenharia Mecatrônica

    Assunto: Resposta em Frequência

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    Determinado circuito eletrônico tem função de transferência G(s) dada pela expressão a seguir.

    Considerando essa expressão e a resposta em frequência do circuito, julgue os próximos itens.


    Em termos de resposta em frequência, o circuito mencionado apresenta fase que tende a zero apenas para frequências muito baixas, próximas do valor zero.

    Alternativas da questão 3552169
  6. Questão 366

    ID 3552168

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    Em sistemas automatizados complexos, é conveniente criar uma interface amigável a fim de facilitar o trabalho da equipe encarregada de sua operação. Essa interface, eficiente e ergonômica, é designada, no mercado, como sistema supervisório ou interface homem-máquina (IHM). Com relação a esse sistema e à automação industrial, julgue os itens seguintes.


    A comunicação entre a IHM e o controlador lógico programável é feita por meio de sinais analógicos.

    Alternativas da questão 3552168
  7. Questão 367

    ID 3552167

    Disciplina: Engenharia Mecatrônica

    Assunto: Estabilidade

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    A análise do desempenho de um sistema dinâmico é normalmente realizada, no tempo, pelo comportamento da resposta transitória e da resposta estacionária ou em regime permanente para certos tipos de excitação. Acerca do desempenho dinâmico de sistemas lineares, julgue os próximos itens.


    A caracterização do erro estacionário é feita a partir do número de zeros da função de transferência de malha fechada na origem do plano complexo.

    Alternativas da questão 3552167
  8. Questão 368

    ID 3552165

    Disciplina: Engenharia Mecatrônica

    Assunto: SCADA e Sistemas Supervisórios

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    Em sistemas automatizados complexos, é conveniente criar uma interface amigável a fim de facilitar o trabalho da equipe encarregada de sua operação. Essa interface, eficiente e ergonômica, é designada, no mercado, como sistema supervisório ou interface homem-máquina (IHM). Com relação a esse sistema e à automação industrial, julgue os itens seguintes.


    Durante a automação da planta em tempo real, o sistema supervisório opera no modo de desenvolvimento, ocorrendo operação integrada com o CLP.

    Alternativas da questão 3552165
  9. Questão 369

    ID 3552164

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    Julgue os itens subsequentes, a respeito do CLP, um equipamento eletrônico digital amplamente utilizado na automação de plantas industriais.


    Os estados dos dados de entrada e de saída do CLP estão reproduzidos na memória-imagem de entrada e de saída, respectivamente.

    Alternativas da questão 3552164
  10. Questão 370

    ID 3552161

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    Em sistemas automatizados complexos, é conveniente criar uma interface amigável a fim de facilitar o trabalho da equipe encarregada de sua operação. Essa interface, eficiente e ergonômica, é designada, no mercado, como sistema supervisório ou interface homem-máquina (IHM). Com relação a esse sistema e à automação industrial, julgue os itens seguintes.


    Uma IHM moderna pode ter um CLP incorporado em sua arquitetura.

    Alternativas da questão 3552161
  11. Questão 371

    ID 3552160

    Disciplina: Engenharia Mecatrônica

    Assunto: Resposta em Frequência

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    Determinado circuito eletrônico tem função de transferência G(s) dada pela expressão a seguir.

    Considerando essa expressão e a resposta em frequência do circuito, julgue os próximos itens.


    O circuito em questão apresenta resposta em fase com ângulos entre 0 e -90º.

    Alternativas da questão 3552160
  12. Questão 372

    ID 3552159

    Disciplina: Engenharia Mecatrônica

    Assunto: Controlador Lógico Programável

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    Em sistemas automatizados complexos, é conveniente criar uma interface amigável a fim de facilitar o trabalho da equipe encarregada de sua operação. Essa interface, eficiente e ergonômica, é designada, no mercado, como sistema supervisório ou interface homem-máquina (IHM). Com relação a esse sistema e à automação industrial, julgue os itens seguintes.


    O controle da planta é realizado pelo CLP, com base na programação existente em seu interior e em comandos do operador.

    Alternativas da questão 3552159
  13. Questão 373

    ID 3552158

    Disciplina: Engenharia Mecatrônica

    Assunto: Resposta Transitória

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    A análise do desempenho de um sistema dinâmico é normalmente realizada, no tempo, pelo comportamento da resposta transitória e da resposta estacionária ou em regime permanente para certos tipos de excitação. Acerca do desempenho dinâmico de sistemas lineares, julgue os próximos itens.


    Polos e zeros de malha fechada têm influência no tempo de acomodação da resposta ao degrau.

    Alternativas da questão 3552158
  14. Questão 374

    ID 3552157

    Disciplina: Engenharia Mecatrônica

    Assunto: Modelagem de Sistemas Dinâmicos

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    A partir dessas informações, julgue os itens a seguir.


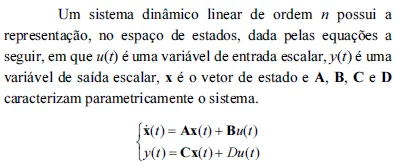
    Um sistema dinâmico linear possui uma única representação no espaço de estados.

    Alternativas da questão 3552157
  15. Questão 375

    ID 3552156

    Disciplina: Engenharia Mecatrônica

    Assuntos: Amplificadores Operacionais: Realimentação, Filtros Ativos, Osciladores

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    A respeito do amplificador operacional, um dispositivo utilizado em instrumentação eletrônica, como elemento em circuitos de condicionamento de sinais, julgue os itens a seguir.


    O amplificador operacional deve possuir baixa impedância de saída.

    Alternativas da questão 3552156
  16. Questão 376

    ID 3552155

    Disciplina: Engenharia Mecatrônica

    Assuntos: Amplificadores Operacionais: Realimentação, Filtros Ativos, Osciladores

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    A medição ou monitoramento de variáveis físicas, como temperatura, pressão e velocidade, necessita do uso de sensores que traduzem essas variáveis em sinais ou parâmetros elétricos. Em conjunto com esses sensores, necessita-se de circuitos de condicionamento adequados. Acerca de sensores e de circuitos de condicionamento, julgue os itens seguintes.


    Um amplificador de transresistência deve possuir baixa impedância de saída.

    Alternativas da questão 3552155
  17. Questão 377

    ID 3552154

    Disciplina: Engenharia Mecatrônica

    Assuntos: Ações de Controle: On-off, Proporcional, Integral e Derivativa

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    O projeto do controlador de um processo dinâmico é feito a partir de especificações de desempenho que poderão ser fornecidas em termos de resposta temporal ou resposta em frequência. No caso de especificações de desempenho no domínio do tempo, tem-se a resposta transitória, normalmente para uma excitação do tipo degrau, e a resposta em regime permanente, para certos tipos de excitações. A respeito dos controladores dinâmicos e das técnicas de controle, julgue os itens subsequentes.


    O controlador com ação derivativa é especialmente indicado para sistemas que estejam sujeitos a ruídos de alta frequência.

    Alternativas da questão 3552154
  18. Questão 378

    ID 3552153

    Disciplina: Engenharia Mecatrônica

    Assunto: Modelagem de Sistemas Dinâmicos

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    A partir dessas informações, julgue os itens a seguir.


    Se houver desacoplamento entre todas as variáveis de estado, a matriz A, no sistema em apreço, poderá ser diagonal.

    Alternativas da questão 3552153
  19. Questão 379

    ID 3552152

    Disciplina: Engenharia Mecatrônica

    Assunto: Estática

    Ano: 2011 Banca: FUNPAR NC UFPR - Universidade Federal do Paraná Órgão: Itaipu Binacional


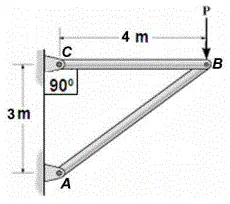
    Na estrutura metálica representada pela figura ao lado, A, B e C são rótulas, a carga P é de 1200 N e o módulo de resistência à flexão das barras AB é 12 cm3. Utilize essas informações para responder as questões 34 e 35.


    Com base na figura de referência, identifique como verdadeiras (V) ou falsas (F) as seguintes afirmativas:

    ( ) Se o comprimento de flambagem calculado para a barra AB for de 6,24 metros, ela não sofrerá flambagem.

    ( ) A tensão de flexão na barra BC é de 400 MPa. ( ) A reação de apoio vertical no ponto A é igual a P ? sen 30°, com sentido contrário à carga P.

    ( ) A barra AB está sujeita a um esforço combinado de flexo-tração.

    Assinale a alternativa que apresenta a sequência correta, de cima para baixo.

    Alternativas da questão 3552152
  20. Questão 380

    ID 3552151

    Disciplina: Engenharia Mecatrônica

    Assunto: Transformada de Laplace

    Ano: 2009 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Universidade de Brasília


    A partir dessas informações, julgue os itens a seguir.


    A função de transferência G(s) = Y(s) U(s) para esse sistema não depende da matriz B, sendo Y(s) e U(s) as transformadas de Laplace de y(t) e u(t), respectivamente.

    Alternativas da questão 3552151
Pular para o conteúdo principal