Questão
ID 871215Disciplina: Engenharia Mecatrônica
Assunto: Linearização de Sistemas Não Lineares
Ano: 2018 Banca: Fundação CESGRANRIO Órgão: Petrobras Transporte S/A
Utilize as informações a seguir para responder às questões de nos 40 e 41.
Considere o sistema pêndulo invertido com excitação de base mostrado na Figura abaixo.
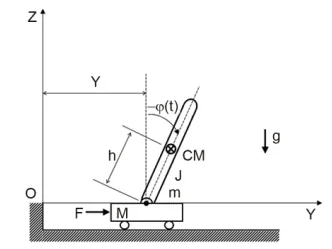
Desprezando a dissipação na junta de união da barra vertical com a base móvel (carrinho) e no movimento da base no terreno, o modelo matemático desse sistema é dado por
\(\left \{ \begin{matrix} (M +m)\ddot Y-m(hcos \varphi)\ddot \varphi+m(hsen\varphi)\dot\varphi^2=F(t) \\ (J+mh^2)\ddot \varphi-mg(hsen\varphi)-m(hcos\varphi)\ddot Y=0 \end{matrix} \right.\)
Supondo a massa da base desprezível, seu modelo de estado para pequenos ângulos e baixas velocidades angulares é
\(\begin{bmatrix} \dot Y \\ \dot \varphi \\ \dot v \\ \dot \omega \end{bmatrix}\) = \(\begin{bmatrix} 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ 0 & \frac{mgh^2}{J} & 0 & 0 \\ 0 & \frac{mgh}{J} & 0 & 0 \end{bmatrix}\) \(\begin{bmatrix} Y \\ \varphi \\ v \\ \omega \end{bmatrix}\) + \(\begin{bmatrix} 0 \\ 0 \\ \frac{(J+mh^2)}{mJ} \\ \frac{h}{J} \end{bmatrix}\) F
Se a força aplicada sobre a base incluir todos os termos não lineares do sistema, está sendo empregada a estratégia de