Questão
ID 865501Disciplina: Engenharia Mecatrônica
Assunto: Estabilidade
Ano: 2007 Banca: CESPE CEBRASPE - Centro de Seleção e de Promoção de Eventos UnB Órgão: Petróleo Brasileiro S.A.
Desprezando não-linearidades, considere um servomecanismo, implementado com um motor de corrente contínua e um tacômetro acoplado em seu eixo, que possui função de transferência dada por ,
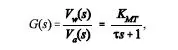
em que VW (s) e Va (s) correspondem às transformadas de Laplace da tensão de saída do tacômetro e tensão de armadura do motor, respectivamente. KMT e J são constantes positivas. A dinâmica do amplificador de excitação de tensão, assumida como estática, é dada pelo ganho KAmp . Para controle de velocidade, o amplificador, o motor e o tacômetro estão em cascata, e realimentação negativa unitária é utilizada. Acerca do controle dinâmico do processo apresentado, julgue os itens a seguir.
Pelo modelo teórico apresentado, se KAmp e KMT forem positivos, então o sistema em malha fechada é sempre estável.