Questão
ID 3552198Disciplina: Engenharia Mecatrônica
Assunto: Linearização de Sistemas Não Lineares
Ano: 2008 Banca: Fundação CESGRANRIO Órgão: Petrobras Distribuidora
No modelo de um atuador robótico, o torque T(t), em N.m, é uma função não linear que depende de uma corrente elétrica i(t), em A, cuja relação é dada por:
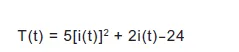
Para pequenas variações de corrente no ponto de operação em que o torque é nulo, a expressão linearizada do torque TL(t) é: