Questão
ID 3551866Disciplina: Engenharia Mecatrônica
Assunto: Cinemática Direta e Inversa
Ano: 2018 Banca: COMPERVE UFRN - Comissão Permanente do Vestibular da Universidade Federal do Rio Grande do Norte Órgão: Universidade Federal do Rio Grande do Norte
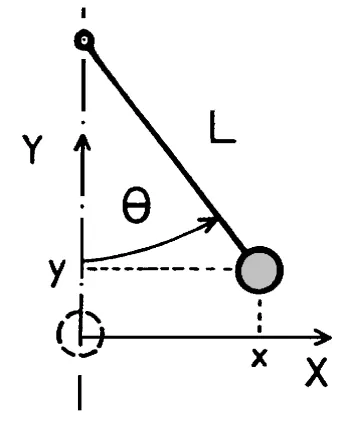
Para movimentar um manipulador robótico articulado para uma dada posição no espaço, é preciso encontrar uma sequência de deslocamentos angulares para suas articulações. Isso pode ser feito com a utilização da inversa da matriz jacobiana do manipulador, que representa as variações de posição do manipulador com relação aos ângulos das articulações. Considerando o manipulador ao lado, a matriz jacobiana desse manipulador está representada em