Questão
ID 3551674Disciplina: Engenharia Mecatrônica
Assunto: Parâmetros de Denavit-Hartenberg
Ano: 2021 Banca: FGV - Fundação Getúlio Vargas Órgão: Indústria de Material Bélico do Brasil
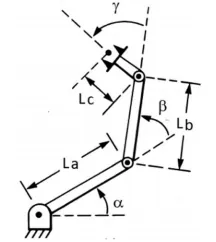
O Modelo de Denavit-Hartenberg (D-H) mostra que um robô pode ser especificado ao se descrever os valores dos parâmetros para cada elo. A figura a seguir apresenta o braço de robô manipulador RRR.
ORDEM | ÂNGULOS ENTRE OS EIXOS Z DE CADA ELO | DISTANCIAS DOS EIXOS Z DE CADA ELO, MEDIDO NO EIXO X | DISTÂNCIAS DOS EIXOS X DE CADA ELO MEDIDA SOBRE O EIXO Z | ÂNGULOS ENTRE OS EIXOS X ADJASCENTES |
1 | 0 | a | 0 | d |
2 | 0 | b | 0 | e |
3 | 0 | c | 0 | f |
De acordo com o Modelo D-H, considerando que os eixos X e Y estão no plano das articulações do braço do robô, as letras a, b, c, d, e, f da tabela são, respectivamente,