Questão
ID 3498529Disciplina: Engenharia Mecatrônica
Assunto: Resposta Transitória
Ano: 2023 Banca: INEP ENEM - Instituto Nacional de Estudos e Pesquisas Educacionais Anísio Teixeira Órgão: Exame Nacional de Desempenho dos Estudantes
O diagrama a seguir representa um sistema operando em malha fechada, numa situação de servo-controle, com variáveis de entrada e saída yd e y, respectivamente, escritas em forma de desvio. Esse sistema opera sob a ação de um controlador proporcional integral (PI), representado pela função de transferência gc. O comportamento dinâmico da planta, indicado no bloco gp, segue uma função de transferência de primeira ordem sem tempo morto.
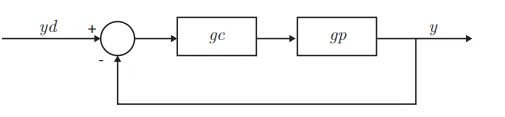
As funções de transferência gc e gp são dadas pelas duas expressões a seguir.
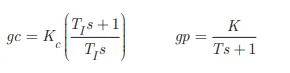
Na primeira expressão, TI é o tempo integral do controlador, igual a 1 minuto, Kc é o ganho proporcional do controlador, igual a 1. Na segunda expressão, o ganho da planta é igual a 1, e sua constante de tempo, T, corresponde a 4 minutos.
Considerando que houve variação na forma de degrau unitário no valor de yd no instante zero, isto é, o setpoint passou de 0 para 1, assinale a opção em que a curva mostra corretamente o comportamento transiente da saída y.