Questão
ID 3299596Disciplina: Engenharia Mecatrônica
Assunto: Cinemática Direta e Inversa
Ano: 2025 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Instituto Federal do Rio Grande do Sul
Considere um robô planar de dois graus de liberdade, composto por dois elos de comprimentos L₁ = 2 e L₂ = 2. O desenho simplificado do robô é ilustrado abaixo:
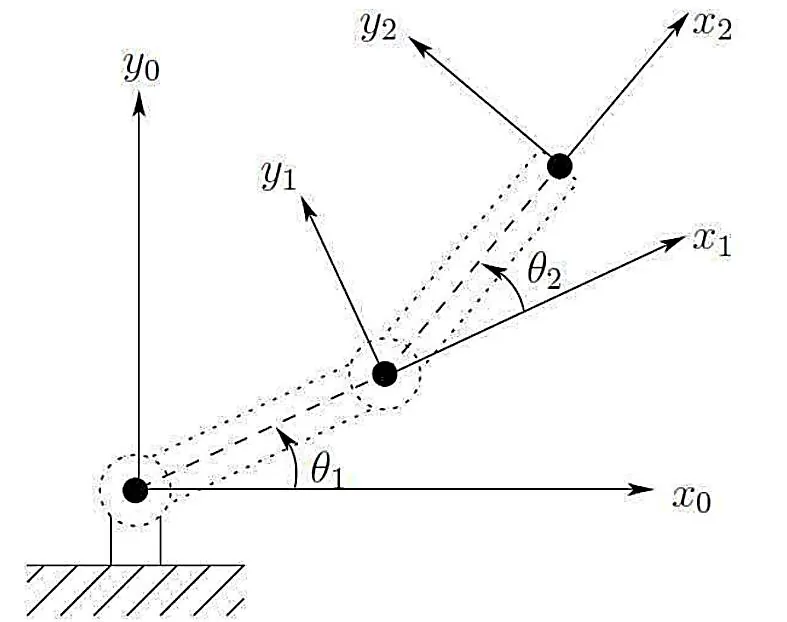
Para que o órgão terminal (end effector) atinja a posição (2,2) no plano XY, determine qual conjunto de ângulos (em graus) corresponde à solução da cinemática inversa, considerando a configuração de "cotovelo para baixo".