Questão
ID 3299089Disciplina: Engenharia Mecatrônica
Assunto: Parâmetros de Denavit-Hartenberg
Ano: 2025 Banca: FUNDATEC - Fundação Universidade Empresa de Tecnologia e Ciências Órgão: Instituto Federal do Rio Grande do Sul
Considere um robô planar composto por dois elos e dois eixos rotacionais, operando no plano XY, conforme o desenho abaixo:
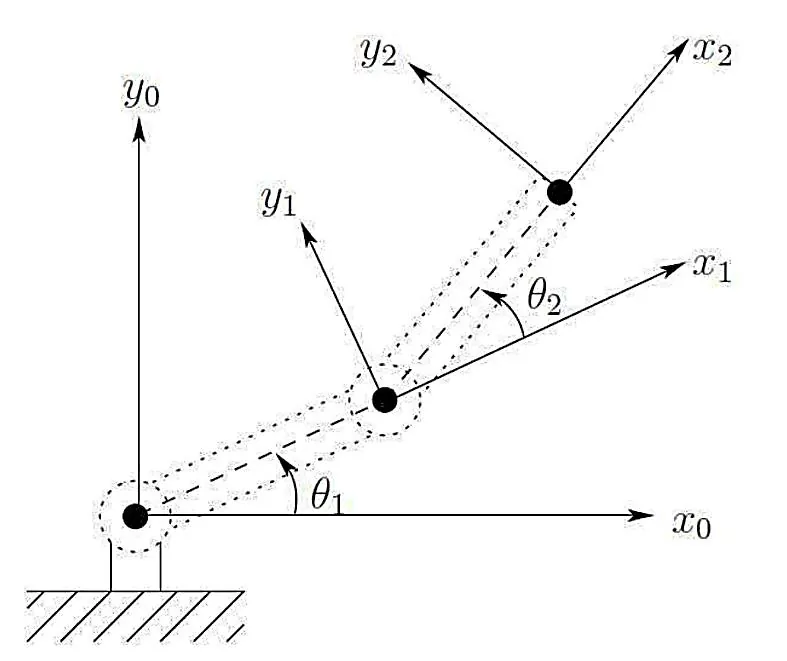
Na representação de Denavit–Hartenberg, os parâmetros para cada link são definidos pelos quatro valores:
• ai: comprimento do elo (distância entre os eixos zi e zi+1 medidos ao longo do eixo xi).
• ai: ângulo entre os eixos zi e zi+1 medido em torno de xi.
• di: deslocamento ao longo do eixo zi.
• θi: ângulo de rotação em torno do eixo zi.
Para um robô planar com dois graus de liberdade, onde os eixos são rotacionais e os elos operam no plano (portanto, sem deslizamento no eixo z), a representação clássica, que apresenta corretamente os parâmetros de Denavit–Hartenberg para esse robô planar, está apresentada na alternativa: