Questão
ID 2805838Disciplina: Engenharia Elétrica e Engenharia Eletrônica
Assunto: Projeto de Servossistemas Lineares
Ano: 2022 Banca: Instituto Consulplan Órgão: Parque Tecnológico Itaipu
Para compensar o sistema dinâmico por um controlador por derivativo ideal, deve-se adotar uma ultrapassagem percentual de 16% e uma redução de três vezes no tempo de assentamento na resposta ao degrau escalar unitário em relação ao processo em malha fechada sem compensação.
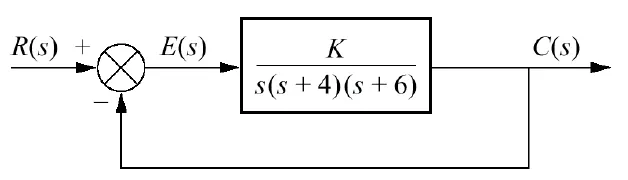
O valor do zero do compensador é de, aproximadamente: