Questão
ID 2173454Disciplina: Engenharia Elétrica e Engenharia Eletrônica
Assuntos: Controladores (Proporcional, PI e PID)
Ano: 2022 Banca: IFPA - Instituto Federal do Pará Órgão: Instituto Federal do Pará
Um sistema de controle em malha fechada é implementado, conforme o diagrama de blocos da figura abaixo.
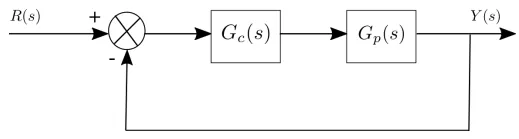
Considerando 𝐺𝑐(𝑠) um controlador Proporcional, Integral, Derivativo (PID), com ganho proporcional, 𝐾𝑐 tempo integral, 𝑇, e tempo derivativo, 𝑇, conforme equação abaixo.
𝑢(𝑡) = \(K_c\) \(\left[-y\left(t\right)-T_d\ \frac{dy\left(t\right)}{dt}+\frac{1}{T_i}\int_{ }^{ }e\left(t\right)dt\right]\)
A lei de controle do controlador PID apresentada na equação acima, representa a realização do controlador PID na estrutura